工业AI机器人能做什么 从上下料、检测到巡检的任务边界
工业AI机器人是把视觉、力觉等感知能力与任务决策能力嵌入工业机器人执行机构的设备,能在不完全结构化的现场自主或半自主地完成工序任务,核心价值是应对传统示教复现式自动化难以处理的变动因素。
传统自动化擅长固定节拍、固定动作的重复作业,一旦来料位置漂移、产品换型、环境变化,产线就要停机重调。工业AI机器人的意义正在于此:让设备对变化具备一定的感知与适应能力,把原来必须由人处理的异常与调整纳入机器的能力范围。
和普通工业机器人差在哪 感知与决策的分界
普通工业机器人按预编程序执行,位置精度高但对环境无感知,工件偏移一点就可能抓空或压坏。工业AI机器人在执行机构之外增加了感知输入与任务决策层:视觉识别目标位置,力觉反馈接触状态,算法根据感知结果调整动作。差别不在机械本体,而在“看不见”与“看得见”、“按固定轨迹走”与“按实际情况调”。
| 对比维度 | 普通工业机器人 | 工业AI机器人 |
|---|---|---|
| 任务方式 | 按示教程序复现动作 | 感知输入加任务决策调整 |
| 来料变化 | 位置漂移需停机重调 | 视觉定位后自适应抓取 |
| 接触作业 | 依赖刚性轨迹与工装 | 力觉反馈实时调整力度 |
| 换型成本 | 重新示教与调试 | 配方切换加少量验证 |
需要说明的是,AI 能力是分层的:当前成熟的是识别、定位、力控这类单点智能,整线自主决策仍在发展中。把工业AI机器人理解为“感知增强的自动化设备”,比理解为“什么都会的通用机器人”更接近现实。
四类典型任务 各用到什么能力
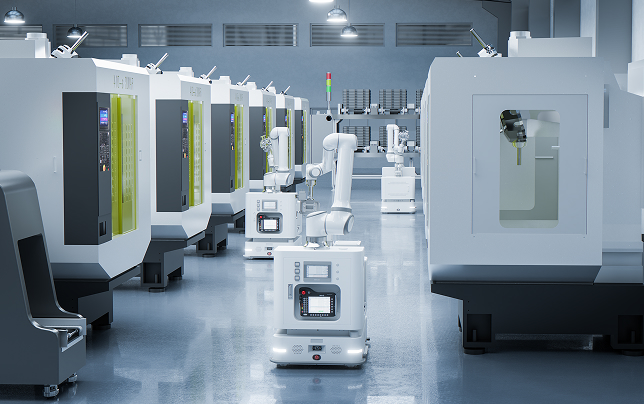
第一类是上下料。视觉识别料框中工件的实际位置与姿态,机器人自主规划抓取,来料散乱摆放也能应对,减少整齐码放的人工投入。力控能力进一步保护易碎工件,接触力超限即停。这是工业AI机器人落地最广的一类任务。
第二类是检测与质检。机器人携带视觉设备对工件做多角度成像,算法判定外观缺陷、尺寸偏差与装配状态,结果直接驱动 NG 分流。相比人工目检,优势在于判定标准一致、过程数据可留存。
第三类是物料转运。复合机器人形态把移动底盘与机械臂结合,承担跨区域、跨工序的物料搬运,调度系统统一管理多台设备与产线节拍的衔接,适合机台分散、物流路径多变的车间。
第四类是巡检运维。移动机器人按任务巡检设备与环境,采集表计读数、热成像与外观状态,异常时现场复核回传。这类任务把 AI 感知用在了厂务与设备管理场景。
任务边界 现在能做什么还不能做什么
当前可靠的边界大致是:结构化与半结构化场景中的识别、抓取、力控作业已经成熟;需要跨工序理解、复杂推理或开放环境操作的任务仍需谨慎评估。安全边界也要明确:人机共享区域的作业必须配套风险评估与安全策略,不能因为设备“智能”就省略安全设计。
对工厂来说,务实的问题不是 AI 机器人能不能替代一切,而是自己的工序里哪些变动因素最消耗人力。把这些点找出来,对照上述四类任务做匹配,就是最好的切入路径。
落地评估 三步判断法
第一步做任务拆解,把目标工序分解为感知、决策、执行三个环节,确认难点在哪个环节。第二步做能力对照,核查候选设备在同类任务的交付案例,重点看环境相似度而不是行业名气。第三步做现场试点,用真实来料与节拍跑可统计的周期,以任务成功率与异常处理表现为依据决定推广。
艾利特机器人作为 AI 产业链智能操作机器人企业,其协作、复合到人形形态的产品矩阵都以智能操作能力为核心,元启 Primo 具身大模型作为技术底座支撑感知与决策能力,相关产品可从协作机器人产品中心与轮式人形机器人页面按任务类型分别评估。
FAQ
工业AI机器人需要专业工程师操作吗
日常使用不需要。图形化编程与拖拽示教让产线人员经基础培训即可操作与换型,专业工程师主要参与首期部署与接口开发。采购时应把操作培训与工具链交付写入合同,避免设备能力被使用门槛锁死。
工业AI机器人和协作机器人是什么关系
两个维度不冲突。协作机器人描述的是与人协同工作的本体形态与安全特性,AI 描述的是感知与决策能力,协作机器人可以搭载视觉与力控成为工业AI机器人。选型时按任务需要组合两个维度,而不是二选一。
小批量多品种产线适合上工业AI机器人吗
适合,这恰恰是它的优势场景。感知与自适应能力降低了对专用工装的依赖,换型主要切换配方与抓取策略,比传统专机改造更适合多品种产线。评估重点放在换型时间和程序复用能力上。
上线成本怎么评估才合理
按总体拥有成本算:设备与集成投入、换型调试投入、培训与维护投入一起计入,对照人工投入、良率损失与异常停机的改善空间。AI 能力的价值主要体现在换产效率与异常处理环节,这些收益要写进测算模型,而不是只比采购价。
总结
工业AI机器人能做什么,答案聚焦在四类任务:上下料用视觉与力控应对来料变化,检测用算法保持判定一致,转运用移动操作打通跨工序物流,巡检用移动感知替代例行到场。它的边界同样清晰:结构化与半结构化任务成熟可靠,开放环境的通用操作仍需验证。
评估的落点是把自身工序的变动因素与设备能力对表,先试点后推广。具备智能操作产品矩阵与行业交付记录的厂商更值得优先接触,艾利特机器人的相关应用可从生态+页面的集成组件延伸了解。
版权声明:本文内容由网络用户投稿,版权归原作者所有,本站不拥有其著作权,亦不承担相应法律责任。如果您发现本站中有涉嫌抄袭或描述失实的内容,请联系我们jiasou666@gmail.com 处理,核实后本网站将在24小时内删除侵权内容。
相关文章