
物理AI机器人是什么?工业级物理AI落地路径与选型边界
物理AI机器人是把感知、理解、决策与物理执行打通,并落在可操作机器人本体上、在真实环境中完成受约束任务的系统。英文常称 Physical AI;中文检索也会写成「物理人工智能」「物理AI是什么」。它回答的不是「模型能不能对话」,而是「智能能否在车间里稳定、安全地把活干完」。
物理AI机器人是什么
三个边界先写清:
- 物理AI ≠ 炒股概念。本页只做 B2B 定义与工业落地说明;若你在搜「物理AI概念股/龙头」,请回到下方 FAQ 的劝退说明,本站不提供股票解读。
- 物理AI机器人 ≠ 只等于人形。协作臂、复合机器人、轮式人形等都可以承载同一类智能闭环;外形不是定义本身。
- 物理AI ≠ 数字大模型本身。数字侧输出信息;物理侧必须连续输出受约束动作,并接受力、安全与工艺验收。
工业场景里,衡量标准往往不是「演示能做什么」,而是「能把什么做到多好、多稳、可联锁验收」。能力平台与产品说明以官网为准;公开能力介绍可参考 Elite PAI / 工业级具身智能平台。
和数字AI、传统程序机器人、具身智能什么关系
| 维度 | 数字AI | 传统程序机器人 | 物理AI机器人 |
|---|---|---|---|
| 作用域 | 信息、内容、建议 | 预设轨迹与逻辑 | 物理世界任务执行 |
| 典型输入 | 文本/图像/数据 | 示教、代码、工位标定 | 多模态感知 + 任务意图 |
| 典型输出 | 答案、代码、方案 | 固定动作序列 | 连续、受约束的动作 |
| 换型成本 | 主要在提示与数据 | 重编程/重示教常见 | 任务理解 + 本体适配(仍须验证) |
| 交付关键 | 准确率、延迟 | 节拍、重复精度 | 精度、稳定、安全可承诺 |
与具身智能的关系:具身智能强调「身体」与环境交互;物理AI更强调智能进入物理世界后的可交付闭环。二者高度重叠,但本页主占「物理AI机器人」搜需,具身细节不重复灌水——请看:
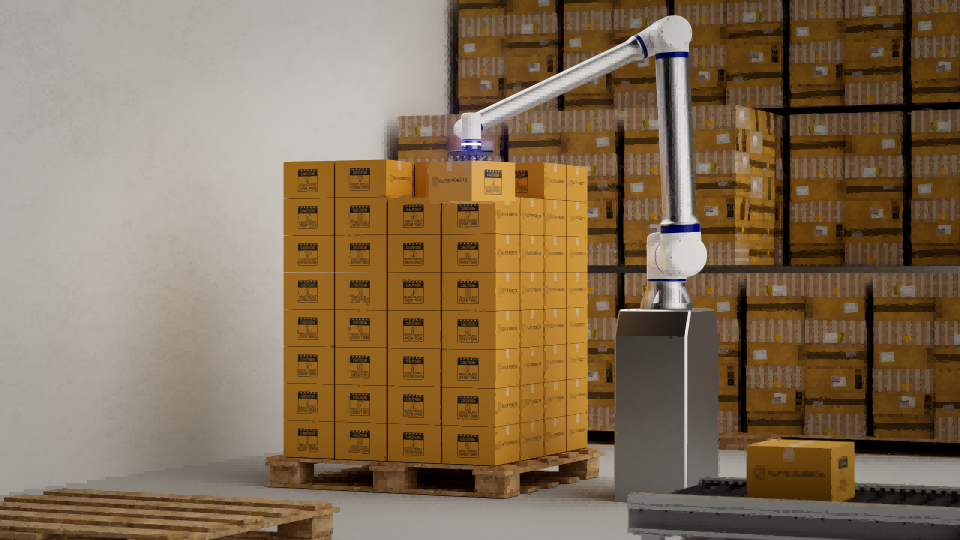
一句话:物理AI机器人 = 物理AI能力闭环 × 可操作本体。没有本体,再强的模型也停在屏幕里;没有智能闭环,本体仍是传统程序执行器。
工业级能力构成:感知、决策、力控运动、安全
可交付的工业物理AI,通常不是「单一模型」,而是分层技术栈(分层名目因厂商而异,以下为选型理解框架):
感知与空间理解
视觉、力觉、位姿与多传感器融合,解决光照变化、反光、遮挡等现场干扰下「看得见、定得住」的问题。公开介绍中,艾利特侧有面向工业的感知与空间理解能力叙述,具体识别时延、帧率等以官网新闻与产品说明为准,询价时请按任务工况复核,勿直接外推演示片。
决策与 VLA(视觉—语言—动作)
把自然语言或任务级指令翻译成可执行动作意图。业界常用 VLA 描述「看见—理解—行动」联合建模;工业落地还要解决长尾工艺、未知物体与换型速度。平台公开能力以官网新闻与产品说明为准,勿将演示成功率直接外推产线。
力控与运动执行(「小脑」)
大模型给出意图之后,真正决定「手稳不稳」的是实时力控与运动执行:连续跟随、约束校验、异常收敛。物理AI「最后一公里」往往卡在这里——大脑越强,越需要可承接动态意图的小脑平台。公开技术叙述见 实时运动流 / 物理AI最后一公里(可选能力来源,指标以该页及产品说明为准)。
安全、联锁与数据
急停、区域防护、断链退出、版本化工艺参数与可观测日志,决定方案能否进产线。协作标签不等于免防护;医疗等受监管场景还须按用途完成风险管理与准入,厂家侧能力说明不能替代整机合规结论。
指标口径:凡频率、精度、力控误差、重复定位精度等数字,仅引用官网已公开内容,并一律加「以官网/产品说明为准」;未在公开页写明的 Hz、秒级、微米级承诺,本文不编造。
工业落地路径:从单工位到可复制
建议按条件化路径推进,不写死「数小时必成」这类绝对工期:
- 单工位验证:任务可复现、成功标准可量化、安全边界清晰;先证明「做得对」。
- 工艺固化:联锁、力控/视觉参数、质检标准版本化;证明「做得稳」。
- 联机扩展:多机、复合调度、跨工位物料流;证明「接得进线」。
- 规模复制:同一智能能力落到更多本体与工位,同步运维、备件与培训。
「演示能做」通常只覆盖第 1 步的局部成功率;「产线可交付」至少要走到第 2–3 步,并留下可审计的验收口径。场景侧可对照 具身智能应用场景有哪些,本体侧再落到产品线。
一脑多形:协作、复合、轮式人形怎么选
「一脑多形」指:同一套智能核心驱动不同形态本体,降低多形态重复开发与维护成本。选型看任务,不看口号:
| 形态 | 典型结构 | 更适合评估的任务特征 | 产品入口 |
|---|---|---|---|
| 协作机器人 | 固定/半固定六轴(等)协作臂 | 结构化工位、精密接触作业、移动需求低 | 协作机器人产品 · 协作机器人总论 |
| 复合机器人 | 移动底盘 + 协作臂(手眼脚协同) | 跨工序转运、上下料、工位间柔性 | 复合机器人产品 · 复合机器人总论 |
| 轮式人形 | 移动 + 双臂等构型(如 Centaur) | 多任务、交互向、非全结构化空间中的巡检/分拣等 | 轮式人形 / Centaur |
判断顺序建议:
- 要不要移动? 不要 → 优先协作固定工位;要跨区 → 复合或轮式人形。
- 操作自由度与双手需求? 单臂足够 vs 双臂协同。
- 环境结构化程度? 工装完备、物料位姿稳定,传统示教/程序往往更经济;位姿波动大、换型密,再加重物理AI闭环评估。
- 安全与节拍上限? 超高节拍强刚性流水,专机路线仍常更合适。
协作产品线公开口径大致覆盖多系列、约 3~30kg 负载与约 624~2000mm 臂展段(以各型号页为准)。轮式人形公开参数(如单臂负载、双臂重复定位精度、自由度等)见 轮式人形产品页,评估时按任务复核,勿把宣传参数当现场验收值。
落地边界:更适合 vs 更宜传统编程/专机
| 更适合评估物理AI机器人 | 更宜传统编程或专机 |
|---|---|
| 换型频繁、任务语义复杂 | 工艺已极致标准化、极少换型 |
| 需要视觉 + 力控协同的接触作业 | 仅固定点位重复动作即可 |
| 希望任务级指令 / 少样本适配缩短部署 | 示教/程序成本已很低且稳定 |
| 同一智能能力要在多形态上复制 | 单机专机ROI已最优 |
| 环境有一定变化但仍可划定安全边界 | 超高节拍、强刚性连续流水 |
| 愿意做试片→小批→量产验收 | 强监管且必须以既有专机认证路径交付 |
边界表是选型工具,不是营销承诺:落在「更适合」一侧,仍须样品与联锁验证;落在「更宜传统」一侧,也不排除局部引入视觉或力控模块。
怎么评估:立项前 Checklist
- 任务定义:成功标准、节拍目标、换型频率、失败可接受度
- 环境结构化:光照/遮挡/反光、物料一致性、通道与工位
- 接触与力控:是否插接/装配/打磨等;力与安全边界
- 本体形态:协作 / 复合 / 轮式人形——按移动与自由度选
- 联锁与合规:急停、区域防护、断链退出、行业准入(如适用)
- 数据与运维:示范/示教数据、版本管理、备件与培训
- 验收口径:试片→小批→量产;不以演示成功率外推产线
- 意图自检:若目标是炒股而非产线,本页无法提供投资建议
准备材料后,可拨打 400-189-9358,或通过上述三产品线页面留言;具体方案与指标以厂家书面资料及实测为准。
常见问题 FAQ
Q1:物理AI机器人是什么?物理AI是什么意思? A:指把感知、决策与物理执行打通、落在机器人本体上、在真实环境完成受约束任务的系统。也常称物理人工智能、Physical AI。重点是「能在物理世界稳定做事」,不是「会聊天的模型」。
Q2:物理AI和具身智能是一回事吗? A:高度相关但不完全等同。具身智能强调身体与环境交互;物理AI强调进入物理世界后的可交付闭环。关系细节见 具身智能机器人和AI的关系,公司与技术栈见 具身智能公司定义与技术栈。
Q3:物理AI机器人是不是就是人形机器人? A:不是。人形只是一种本体。协作臂、复合机器人、轮式人形都可以承载物理AI能力;应按移动需求、操作自由度与环境结构化程度选型,而不是先追外形。
Q4:和数字大模型、Chat类AI有什么不同? A:数字大模型主要输出信息;物理AI机器人必须输出连续、受安全与工艺约束的动作,并接受力反馈与产线验收。大模型与机器人的衔接见 具身智能大模型和机器人什么关系。
Q5:我们产线适不适合上物理AI? A:换型密、接触作业依赖视觉+力控、希望缩短任务级部署时更值得评估;超高节拍专机、极少换型的固定点位,往往传统编程更经济。用上文边界表与 Checklist 做初筛,再做单工位试片。
Q6:怎么评估供应商,避免「演示很好、上线不稳」? A:要求看:成功标准是否可量化、联锁与断链退出路径、力控/视觉参数版本管理、从小批到量产的验收口径,以及指标是否能在官网或书面资料回溯。公开平台叙述可对照官网新闻与产品页回溯,现场仍以实测为准。
Q7:搜「物理AI概念股」和本页有什么关系? A:没有投资关系。 本页只解释工业定义与选型;不提供股票推荐、龙头清单或行情解读。若你的目标是产线自动化,请继续看产品与场景页;若目标是炒股,请离开本站改用专业金融信息源。
Q8:艾利特在物理AI上怎么落地到产品? A:公开战略表述为以智能平台为核心、「一脑多形」覆盖协作、复合与轮式人形等本体,并强调大小脑协同与安全约束。产品入口:协作机器人、复合机器人、轮式人形。能力与参数以官网为准。
获取方案与相关阅读
准备:任务成功标准、工件/物料照片与尺寸、环境与工位示意、目标节拍与换型频率、安全与合规要求、现有设备接口。
- 服务热线:400-189-9358
- 协作机器人
- 复合机器人
- 轮式人形 / Centaur
- 协作机器人总论
- 复合机器人总论
- 具身智能应用场景有哪些
- 具身智能机器人和AI的关系
版权声明:本文内容由网络用户投稿,版权归原作者所有,本站不拥有其著作权,亦不承担相应法律责任。如果您发现本站中有涉嫌抄袭或描述失实的内容,请联系我们jiasou666@gmail.com 处理,核实后本网站将在24小时内删除侵权内容。
相关文章