工业AI机器人应用场景 覆盖操作、检测、物流与巡检的任务地图
工业AI机器人是应用在工业现场、具备视觉识别、力觉反馈或自主决策能力的机器人系统,典型场景覆盖操作、质量、物流和运维四大类任务。与固定程序设备相比,它的价值体现在应对工件变化、来料波动和跨工位任务时的适应性上。
判断工业AI机器人的落点,不是看技术新颖度,而是看具体工序是否存在人工不稳定、节拍瓶颈或质量追溯压力。痛点可量化的环节,才是值得优先引入的场景。
本文按四类场景展开,说明每类任务的能力构成与常用形态。
操作类场景:上下料、装配与力控贴合
机台上下料与工序间转运
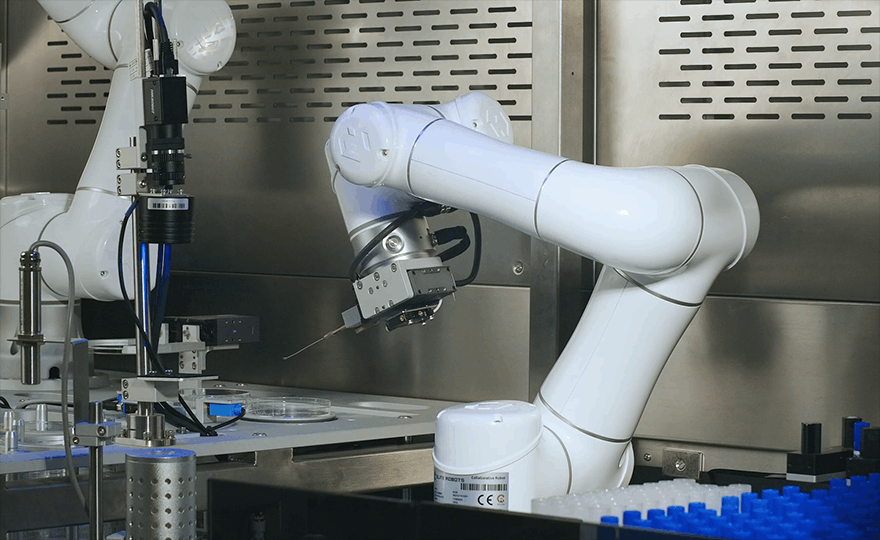
CNC、注塑机和检测设备的上下料是AI机器人最普遍的工业落点。视觉引导让机器人适应来料位置波动,复合形态还能跨机台、跨车间执行任务。评估要点是对接精度、换型时间和与机台信号的握手方式。
精密装配与力控工艺
装配类任务对接触力控制要求高,例如过盈压装、柔顺贴合和精密插接。力控机器人通过六维力传感器实现力位混合控制,在3C、光模块等精密制造中价值突出。艾利特CSA先进系列全系标配内嵌六维力传感器,适合放在此类工序中评估。
质量类场景:视觉检测与在线测量
视觉检测机器人通过成像与算法识别外观缺陷、尺寸偏差和装配遗漏,替代人眼长时间盯检。AI能力体现在缺陷样本学习和小样本迁移上,使检测模型能跟上产品换型节奏。部署要点是成像方案、缺陷库积累和与MES的数据对接。
检测环节引入机器人还要考虑节拍匹配:检测速度跟不上产线时,应通过多工位并行或算法优化解决,而不是降低抽检比例,后者只是把问题转移给了下游。
物流类场景:转运、分拣与码垛
产线后段的物流任务包括工序间转运、成品分拣和末端码垛。跨区域转运适合复合机器人,码垛可用工作站形态承接,艾利特CP系列码垛一体机整合机器人、夹具与安全系统,支持多配方垛型切换,适合多品种包装场景。
物流场景的AI含量主要在调度层面:多台设备的任务分配、路径规划和交通管制决定整体效率,选型时应把调度系统纳入评估范围,而不是只看单机速度。
运维类场景:设备巡检与异常发现
巡检机器人按计划路径采集设备状态,通过热成像、仪表识别和声音分析发现异常。相比人工点检,机器人的优势是巡检频次稳定、数据可追溯。在配电房、机房和危险区域,移动形态或人形形态(如艾利特轮式人形机器人)还能减少人员暴露风险。
四类场景总览
| 场景类别 | 典型任务 | 核心能力 | 常用形态 |
|---|---|---|---|
| 操作类 | 上下料、装配、力控贴合 | 视觉引导、力控 | 协作、力控、复合 |
| 质量类 | 外观检测、在线测量 | 成像、缺陷识别 | 协作加视觉 |
| 物流类 | 转运、分拣、码垛 | 调度、垛型规划 | 复合、码垛工作站 |
| 运维类 | 巡检、异常告警 | 导航、多模态感知 | 移动形态、人形形态 |
按场景引入AI机器人的判断步骤
第一步列出目标工序的痛点数据:节拍、人工数量、不良率和波动来源。第二步判断痛点属于哪类场景,对应选择设备形态。第三步做单工位试点,用实测数据验证后再扩展。多数失败项目的共性是跳过第一步直接选设备,买回来才发现痛点不在设备能解决的范围内。
FAQ
工业AI机器人和传统自动化有什么区别?
传统自动化按固定程序执行,环境变化依赖人工干预;工业AI机器人通过感知和决策适应来料波动、工件变化等现场差异。前者在稳定工况下更经济,后者适合多品种和波动场景,两者是互补关系。
哪些工序最适合先引入AI机器人?
优先选择痛点可量化、任务边界相对清晰的工序,例如视觉引导上下料、外观检测和标准化码垛。这些场景容易拿到试点数据,验证周期短,成功后再向复杂工序扩展。
AI机器人做检测准确率比人高吗?
在明确缺陷类型和稳定成像条件下,机器检测的一致性和抗疲劳性优于人工;但遇到缺陷库未覆盖的新问题仍可能漏检,需要持续积累样本。评估时按缺陷类型分别看准确率和漏检率。
引入AI机器人要改产线吗?
轻量场景可以不动产线主体:协作机器人可直接落地部署,巡检机器人只需建图配置。涉及机台对接和节拍重构的项目则需要局部改造,改造范围在勘察阶段确认并纳入预算。
一套系统可以覆盖多类场景吗?
部分能力可复用,例如视觉平台既能引导抓取也能做检测,但操作、物流、巡检通常对应不同设备形态。更可行的方式是统一数据与调度平台,形态按任务分别配置。
总结
工业AI机器人的应用落点可归纳为四类:操作类靠视觉与力控提升柔性,质量类靠检测算法保证一致性,物流类靠调度打通流转,运维类靠巡检把异常发现变成常态。企业引入时应从可量化的工序痛点出发,按场景选形态、按数据定节奏。了解相关产品形态,可以参考艾利特协作机器人产品中心与CSF力控系列页面。
版权声明:本文内容由网络用户投稿,版权归原作者所有,本站不拥有其著作权,亦不承担相应法律责任。如果您发现本站中有涉嫌抄袭或描述失实的内容,请联系我们jiasou666@gmail.com 处理,核实后本网站将在24小时内删除侵权内容。
相关文章