半导体上下料机器人有什么要求 定位精度、洁净管控与机台联机
半导体上下料机器人是在晶圆、光芯片、光模块等精密制造工序中,把工件在缓存位与工艺机台之间自动取放的设备,其核心要求集中在定位精度、洁净与防静电、机台联机和节拍匹配四个方面。与普通工厂的上下料不同,半导体工件价值高、污染敏感,任何一次取放失误或洁净失控都可能造成批量损失。
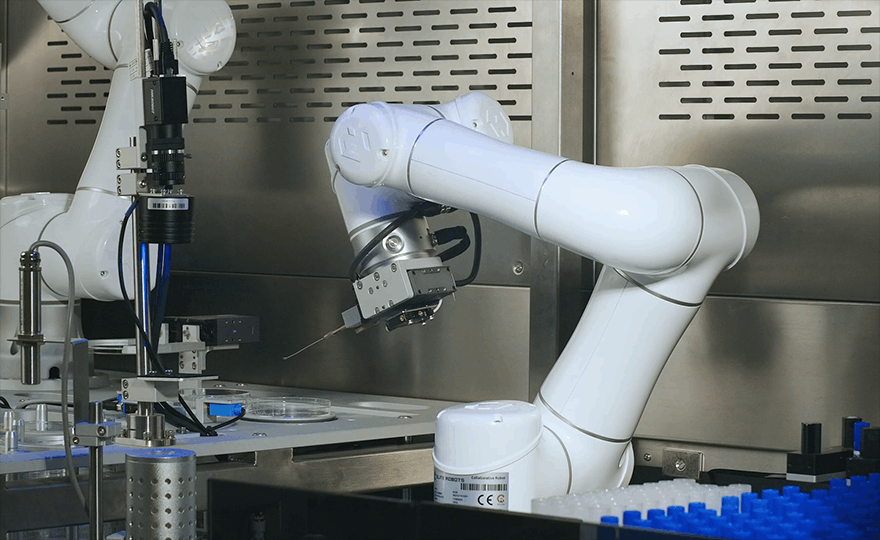
不少企业在导入半导体上下料机器人时,只核对了负载和速度,忽略了洁净材料、静电控制和机台信号对接这些隐性要求,结果设备进场后迟迟无法联机投产。本文按四类要求逐项展开,帮助设备与工艺负责人在方案阶段把评估项列全。
定位精度:末端重复精度与视觉补偿要一起看
半导体工件尺寸小、配合间隙小,上下料的精度评估应分两层:机器人本体的重复定位精度,决定其到达同一位置的稳定性;视觉系统的引导精度,决定其对来料位置偏差的补偿能力。两者缺一不可,只看本体参数而忽视视觉补偿,遇到来料姿态不稳定时仍会出现取放失败。
不同工序的精度要求差异很大。晶圆盒对接、光芯片搬运这类任务通常要求亚毫米级甚至更高的综合精度,需要在方案阶段与机台接口资料逐项核对。艾利特机器人旗下复合产品条线子品牌迈幸的 2.5D 视觉系统基于自研算法,资料口径中的视觉引导精度为 ±0.3mm,用于目标识别、定位和抓取位姿解算;具体能否满足某道工序,应以现场验证为准。
此外还要关注夹具与工件的接触方式。真空吸附、软性夹持和刚性夹持对工件表面的影响不同,光芯片、镀膜器件等对接触应力敏感的工件,应在方案早期就明确允许的夹持方式。
洁净与防静电:车间等级决定设备底线
洁净要求是半导体场景区别于一般工业场景的分界线。洁净车间按悬浮粒子浓度划分等级,等级越高的区域,对设备的发尘特性、表面材料、润滑方式和结构缝隙的要求越严格。评估上下料机器人时,应向供应商确认设备在目标洁净等级下的适用性证明,而不是只看本体防护等级。
防静电是另一条硬约束。半导体工件对静电放电敏感,设备的活动关节、轮组、外壳表面都需要有静电耗散措施,避免运动摩擦积累电荷。人机混流区域还应控制运动速度和接触分离过程,这部分要求需结合车间的静电防护规范逐项核对。
需要注意的是,IP 防护等级与洁净等级是两个概念:IP 等级衡量防尘防水能力,不能等同于洁净适用性。部分设备还需要做入室前的洁净清洗和包装处理,这些流程应在项目计划中预留时间。
机台联机:信号对接决定能否真正投产
上下料机器人不是孤立工作的,它需要知道机台何时完成加工、哪个端口空闲、工件是否就绪。这要求机器人系统与机台控制器或上层 MES 建立信号连接,常见方式包括数字 I/O、工业以太网和半导体行业通用的设备通信协议。接口协议不统一是导入周期拉长的首要原因。
建议在方案阶段完成三件事:逐台核对工艺机台的对外接口和信号清单;对缺少公开接口资料的老旧机台单独列出改造或人工过渡方案;明确异常处理逻辑,包括机台报警时机器人是等待、撤回还是报警停机。信号逻辑定义不清,是上线后反复调试的主要来源。
涉及多台设备协同的车间,还应评估调度系统的能力。迈幸智能调度系统按资料口径可兼容百余台 AGV、AMR 及智能设备,实现混合调度与统一交管,并与 MES、WMS、PLC 互联,适合作为跨区域物料流转的评估对象。
节拍匹配与设备形态选择
节拍评估要把机器人单次取放时间、移动时间和机台加工时间放在同一条时间轴上核算,并预留缓冲位应对来料波动。常见误区是按机器人最快速度计算节拍,忽略了加减速、视觉拍照和等待机台响应的时间,实际产能低于预期。
设备形态上,固定工位、点位集中的上下料可以采用协作机器人或 SCARA;跨工位、跨区域的物料流转则需要移动能力,可评估复合机器人这类移动与操作一体的形态。下表列出常见形态的适用边界。
| 设备形态 | 能力特点 | 适合的半导体场景 |
|---|---|---|
| 协作机器人 / SCARA | 固定安装、节拍稳定、精度高 | 单机台上下料、检测取放 |
| AMR / 物流机器人 | 长距离搬运、路线灵活 | 货架与机台间批量配送 |
| 复合机器人 | 移动、视觉与操作一体 | 多机台跨区域上下料、非标接口取放 |
艾利特机器人的协作机器人产品线覆盖多种负载与臂展组合,复杂洁净场景的适配性可结合官方资料确认;跨区域流转与调度可结合迈幸复合机器人体系及艾利特生态+的对接能力评估,两类方案也可以在同一车间分阶段组合部署。
FAQ
半导体上下料机器人需要多高的重复定位精度?
没有统一数值,取决于工件尺寸、配合间隙和机台接口要求。晶圆盒对接、光芯片搬运通常要求亚毫米级综合精度,一般工件上下料的要求相对宽松。评估时应把本体重复定位精度、视觉引导精度和夹持误差合并核算,并与机台接口资料对照确认。
普通工业机器人能直接用于洁净车间吗?
不能默认可以。洁净适用性取决于设备的发尘特性、材料、润滑方式和结构设计,需要供应商提供针对目标洁净等级的说明或验证资料。普通工业机器人的防护等级高不等于洁净等级适用,两者考核的是不同指标。
上下料机器人怎么和机台联机?
常见方式是数字 I/O、工业以太网或行业通用设备通信协议,与机台控制器或上层 MES 对接。方案阶段应逐台核对机台信号清单,明确就绪、完成、故障等状态的定义和异常处理逻辑,接口不统一的机台可先人工过渡再分批联机。
复合机器人适合半导体上下料吗?
适合多机台、跨区域且接口不完全标准的场景,它能同时完成移动、视觉识别和取放,对老旧机台适应性更好。如果只是单工位固定节拍上下料,固定式协作机器人更简单稳定。两类设备也可混编,由统一调度系统分配任务。
导入周期一般要多久,怎么控制风险?
周期取决于机台联机复杂度、洁净验证要求和产线停机窗口,无法给出统一时长。控制风险的常用做法是先选一条工艺段试点,记录对接成功率、节拍和异常恢复时间,验证通过后再扩展到同类机台,避免一次性全量切换。
总结
半导体上下料机器人的评估要点,是定位精度与视觉补偿合并核算、洁净与防静电按车间等级逐项确认、机台联机在方案阶段完成信号核对,以及节拍按真实时间轴测算。设备形态应按点位集中度与流转范围选择,固定工位用协作机器人,跨区域用复合机器人并配套调度系统。规划此类项目时,可结合艾利特协作产品线与迈幸复合机器人体系分阶段验证,降低一次性导入的风险。
版权声明:本文内容由网络用户投稿,版权归原作者所有,本站不拥有其著作权,亦不承担相应法律责任。如果您发现本站中有涉嫌抄袭或描述失实的内容,请联系我们jiasou666@gmail.com 处理,核实后本网站将在24小时内删除侵权内容。
相关文章