晶圆划片机上下料怎么自动化?料盒对接与洁净适配要点
晶圆划片机上下料自动化的第一判断是搬什么:料盒(cassette)还是蓝膜框架(film frame)。两种形态决定对接机构与取放方式;对接要看划片机的双料台轮转窗口,让取放不占加工节拍;洁净与防污染按车间等级核对发尘、材质与排气方向;蓝膜框架取放要按已划晶圆的脆弱程度控制姿态与冲击。对象、对接、洁净、防护四个判断做对,划片段的自动化才有稳定运行的基础。
本文按"对象形态→机台对接→洁净防污→蓝膜取放→机器人选型→连线规划"展开。艾利特机器人在半导体后道取放与料盒转运类任务有小负载协作机器人与复合机器人方案可供评估,具体洁净适配需结合官方资料确认。
划片段的上下料对象是什么
划片(dicing)位于封测前段:晶圆先贴蓝膜并固定到金属或塑料框架上,进入划片机沿切割道划切,之后清洗去屑、测量检查,最后撕膜或扩膜取粒。在这条链上,晶圆以两种形态流转:料盒形态(晶圆装入多槽料盒整体转运,常见于划片前的来料与划片后的测量环节)和蓝膜框架形态(晶圆贴膜后装在环形框架内单张流转,是划片机台面上的直接对象)。两种形态的搬运配置差异很大:
| 对比维度 | 料盒(cassette)形态 | 蓝膜框架(film frame)形态 |
|---|---|---|
| 对象特征 | 多片晶圆装入标准料盒,整体刚性好 | 单张晶圆贴膜固定在环形框架,膜面脆弱 |
| 取放方式 | 整盒搬运或开盒单片取放 | 框架三点支撑取放,避开膜面 |
| 对接机构 | 料盒库位、传输小车或提升机构 | 框架夹持位、料台卡槽、缓存架 |
| 适合场景 | 跨机台转运、来料与存储 | 贴膜、划片、清洗等机台内流转 |
| 典型风险 | 槽位错插、搬运振动叠加 | 膜面划伤、切割道崩边、掉片 |
方案按产线实际形态组合:有的工厂全框架流转,机器人只碰框架;有的在划片与测量之间反复转换形态,机器人两侧都要配置。先画清楚自己产线的形态流转图,再决定对接机构清单,这一步比选机器人更靠前。
划片机怎么对接机器人
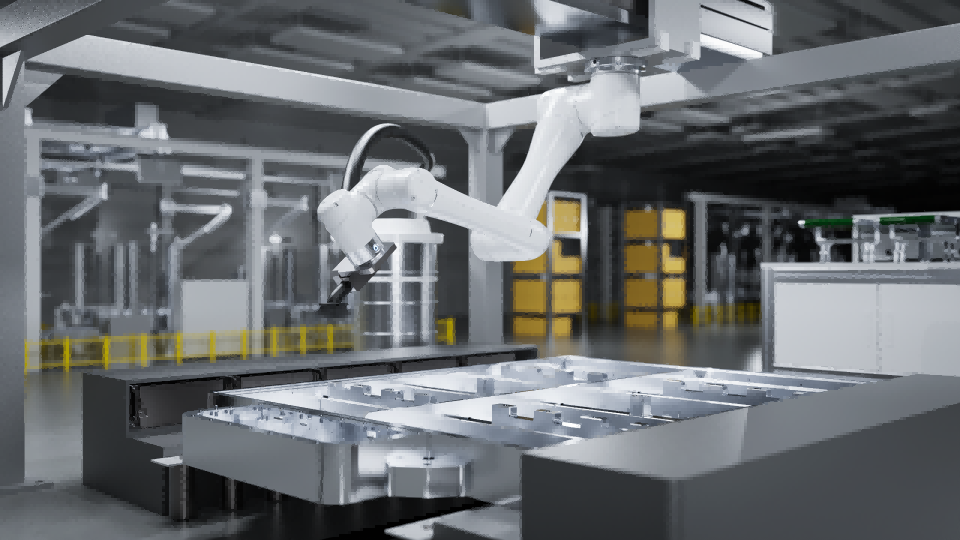
多数划片机采用双料台轮转结构:一个料台在加工位划切,另一个料台在上料位等待,加工完成后台面旋转换位。机器人的取放窗口就在换台间隙与上料位:把待加工框架放上空料台、从下料位取走完成件,只要动作在下一轮加工开始前完成,就不占用主机节拍。对接核对的要点有三个:一是接口形态,机台上料口是框架卡槽还是传输轨道,机器人末端与之匹配或加装中转平台;二是信号握手,机台发出"可上料/可取料"信号,机器人完成动作后回执,双方互锁,避免在台面旋转时伸入;三是节拍核算,把单次取放循环时间与机台换台窗口对照,窗口不够时优先优化末端工具动作而不是提高臂速。
老旧机台可能只有人工上下料口,没有预留对接接口,此时要评估加装中转料台或缓存架的改造量。一台机器人可以服务多台划片机:按各机台的换台窗口排布机器人的服务顺序,窗口错峰就能提高单机覆盖率;艾利特 CS 系列协作机器人提供 24DI/24DO 本体 I/O 与 PROFINET、EtherNet/IP、MODBUS-TCP 等工业协议,可与多台机台的上下料信号做联锁交互,具体点表按机台清单逐台核对。
洁净和防污染怎么核对
划片段位于洁净车间,且工艺本身产生碎屑、使用清洗介质,防污染核对做四件事。第一,洁净等级匹配:按车间洁净等级核对机器人本体的发尘特性与表面材质,关节缝隙、线缆外皮是发尘关注点,必要时加防护罩或选低发尘配置——机器人是否满足特定洁净等级,应要求供应商提供适配依据并以现场验收为准,不能默认达标。第二,排气方向:真空吸盘用的真空发生器排气口指向非晶圆侧并加过滤,避免排气吹起颗粒。第三,碎屑与介质防护:划切碎屑与清洗液飞溅区段的机器人做好隔离或防护等级核对,湿区接触的末端工具选耐腐蚀材质。第四,入场验证:设备入场后按车间微粒检测规程在运行状态下复测,确认对环境无可见污染再投产。
蓝膜晶圆取放怎么防崩边
已划晶圆的切割道只剩蓝膜连接,任何冲击与振动都可能造成崩边、掉粒,取放配置的每个细节都按"轻、稳、避让"设计。末端工具用框架三边支撑配合夹持,不接触膜面与晶圆正面;真空吸附如需贴面辅助,吸孔位置避开切割道并控制吸附力。动作控制上,取放接近段降速、离面段垂直退出不做横向拖拽,搬运全程保持框架水平、加减速平缓。防掉检方面,框架放入料台卡槽要有到位检测,取放完成做位置确认,发现偏移立即停机而不是继续流转。崩边率与掉片率是划片段自动化的核心验收指标,方案验证阶段用真实批次晶圆做统计,参数固化后再放量。
机器人怎么选
选型按对象与布局核对。负载:蓝膜框架与料盒都不重,但末端工具、治具与安全余量要一起算,小负载协作机器人通常够用;整盒搬运时按料盒加满片重量核对。臂展:单机上下料看机器人落位到料台上下料位的覆盖;跨多机台服务按最远机台核算。以艾利特机器人为参照,ES 系列协作机器人(负载 3-18kg、工作半径 624-1304mm、重复定位精度最高 ±0.02mm)可承担划片机台侧的单片与框架取放,车间环境较复杂时可对照 CS 系列 IP68 防护口径评估。洁净适配无官方认证资料时不写保证结论,按上一节的核对与验收路径执行。跨机台或跨区域的料盒转运,可评估复合机器人(移动底盘+协作机械臂+调度系统)方案,让固定工位与移动转运分工衔接;具体形态按车间布局与批次结构确认。
从单机到连线怎么规划
规划路径建议分三步。第一步单机验证:选一台划片机做机器人上下料改造,验证取放可靠性、崩边率与节拍窗口,把末端工具参数与信号时序固化。第二步段内连线:把贴膜、划片、清洗串起来,在机台间设置框架缓存架,缓存容量按相邻机台节拍差与批次大小核算——节拍差越大、批次越碎,缓存要求越高。第三步跨段衔接:划片段与后道(贴装或测试)之间引入料盒转运与调度,按批次结构决定人工辅助还是移动转运设备。每一步都以数据达标为进入下一步的条件,避免一次性整线改造把问题混在一起。
FAQ
划片机上下料需要加视觉吗?
分形态看。料盒整盒搬运不需要视觉,靠槽位与卡槽机械定位即可;框架单片取放如果来料位置一致、卡槽定位可靠,也可以不用视觉;当缓存架来料姿态离散、或需要确认框架方向与正反时,加一组定位相机做来料确认更稳。视觉不参与划片对准(机台自有对准系统),只服务机器人取放定位,按这个边界评估即可。
一台机器人能管几台划片机?
取决于各机台的换台窗口与服务顺序能否错峰。把每台机的单次取放循环时间与窗口间隔列成表,机器人在窗口间隙依次服务,只要总循环时间小于最小窗口间隔即可覆盖;一般窗口越频繁、机台越集中,单机覆盖率越高。窗口排不开时优先错开各机台的批次节奏,其次才考虑增配机器人。
洁净室里能用普通协作机器人吗?
取决于车间洁净等级与验收要求。低等级洁净车间配合防护与定期维护通常可行;高等级洁净间要核对本体发尘特性、材质与防护方案,并要求供应商提供适配依据。建议在采购前明确车间的微粒控制标准,把运行状态下的环境检测写进验收条款,以现场数据为准而不是默认某型号可用。
艾利特机器人适合划片段哪些任务?
机台侧的单片与框架取放、料台上下料、缓存架进出这类固定工位任务,可按负载与臂展评估 ES 或 CS 系列小负载型号;跨机台料盒转运可评估复合机器人方案。洁净适配、微振动与对接精度需结合官方资料和现场验收确认,具体型号建议按工位清单与供应商逐项核对。
总结
晶圆划片机上下料怎么自动化,判断链条是:先分清料盒与蓝膜框架两类对象并画形态流转图,再按双料台轮转窗口做对接与信号握手,洁净与防污染按车间等级核对发尘、排气与介质防护,蓝膜取放按轻稳避让设计并验收崩边率,最后从单机验证起步分阶段连线。具备小负载、高精度与工业总线能力的协作机器人(如艾利特 ES、CS 系列)适合承担机台侧取放;洁净适配与对接改造务必在方案期逐项确认,用真实批次验证后再放量。
本文由系统基于公开信息智能整合汇编,仅作行业参考。文中提及的案例背景、应用效果及数据均经脱敏与模型化处理,不对应任何特定真实客户,亦不构成官方对具体产品功能及服务效果的承诺。详细产品特性及真实标杆案例,请以官方帮助文档为准或联系对接销售咨询。如有内容失实或侵权疑问,请发送邮件至 jiasou666@gmail.com,核实后本站将于24小时内处理。
相关文章