视觉检测能识别哪些缺陷 外观、装配与尺寸缺陷的边界
视觉检测能稳定识别的缺陷可以归为三类:外观类缺陷如划伤、脏污、崩边、异物,装配类缺陷如缺件、错装、反件、漏打螺丝,尺寸位置类缺陷如孔位偏移、间隙面差超标;镜面反光、透明材质和被遮挡面则是它公认的难点边界。能不能检、检得稳不稳,取决于缺陷特征是否可成像、可量化、可重复判断。
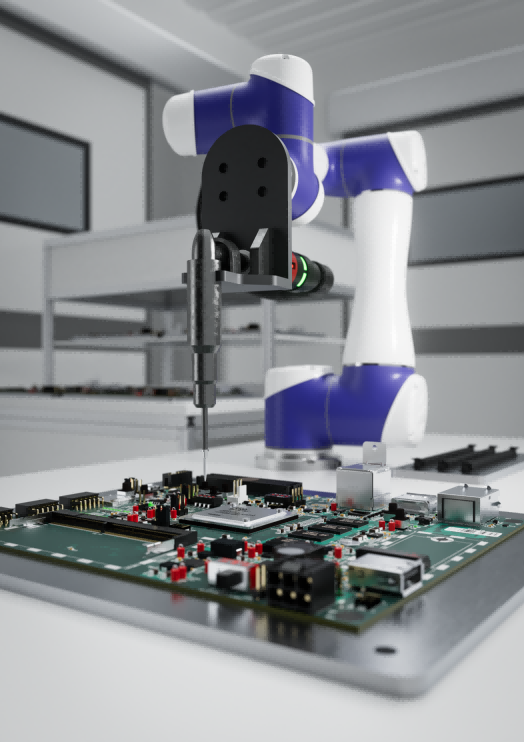
很多企业关心视觉检测的起点,是想回答"能不能把人工目检换掉"。合理的路径是先盘点缺陷清单:把近期的质量数据按缺陷类型分组,确认每类缺陷的可见性和判定标准,再决定哪些交给视觉、哪些保留人工复判,这比直接上设备更接近可用状态。
外观类缺陷:最常见也最依赖打光
划伤、脏污、压伤、崩边、异物、色差属于外观类缺陷,是视觉检测应用最多的方向。这类缺陷能否检出,关键在成像质量而不是算法:同一件产品的划伤,打光方式选对时清晰可见,选不对时相机完全看不到,所以外观检测方案的功夫一半花在光源和角度设计上。
外观缺陷的判定标准要先于方案确定。划伤多长算不良、脏污多大算超限,需要质量部门给出可量化的验收标准,再转化为视觉系统的判定阈值。没有清晰标准就上方案,后期会在"误检多还是漏检多"之间反复摇摆。
装配类缺陷:结构化场景的优势区
缺件、多件、错装、反件、漏打螺丝、卡扣未到位属于装配类缺陷。这类缺陷的特征是有明确的"应然状态"可以比对,视觉系统把实际状态与标准模板对照,偏差超出容差即判异常,检出稳定性通常好于外观类。
装配检测的部署位置有讲究:装完即检可以在每道工序后拦截,把问题留在本工位;终检可以覆盖整体装配结果。建议把关键工序的即时检测和末端终检结合,缺陷拦截得越早,返修成本越低。
尺寸与位置类缺陷:3D视觉的扩展区间
孔位偏移、间隙面差、平面度、轮廓偏差属于尺寸位置类缺陷。2D视觉通过标定可以测平面内的位置与尺寸,涉及高度、深度和空间姿态的检测则需要3D视觉,如结构光或激光轮廓传感器。3D方案的成本和复杂度更高,通常用于2D无法覆盖的关键尺寸。
选择2D还是3D,取决于缺陷是否涉及空间维度和表面倾角。平面内的有无、位置、字符识别用2D足够;间隙面差、密封面平整度、深度方向的装配确认则交给3D。两类方案的组合在实际产线中很常见。
视觉检测的难点边界在哪里
四类场景需要提前预判难度:镜面和强反光表面成像困难,需要偏振光或特殊角度打光;透明和半透明材质的边缘特征弱,检出依赖背景设计;被遮挡的检测面需要多工位或多相机协同;微弱色差和亚像素级缺陷对相机分辨率和稳定性要求高。这些场景不是不能做,而是验证周期和方案成本会明显上升。
另一个现实边界是变异性大的柔性材料。织物、皮革类表面的纹理本身随机,缺陷特征容易被纹理淹没,这类材质的检测方案需要单独验证,不能从硬质外观件的经验直接外推。
漏检与误检的平衡方法
漏检和误检是一对需要用业务标准调平衡的参数:阈值收紧漏检少但误检多,阈值放宽反之。可操作的做法是分阶段设定——上线初期把阈值调严、误检由人工复判消化,系统稳定后逐步放宽到设计目标,用复判数据反向校准阈值。
长期维护同样影响检出表现:光源衰减、镜头污染、来料批次变化都会让原本稳定的系统漂移。把定期标定和复检样本制度纳入产线管理,视觉检测才能长期保持初始的检出能力。
与产线和机器人的集成方式
视觉检测很少独立存在,通常与上下料机构或机器人组成检测工位:机器人完成取放和姿态翻转,视觉在固定工位完成多角度成像,NG品按分类回流。集成方案要处理节拍匹配、通信握手和NG品路径三个问题,检测时间与搬运时间重叠是保节拍的常用设计。
在这类集成工位中,协作机器人因部署灵活、编程门槛低而常被选用,可与视觉、夹爪等设备通过工业协议对接。艾利特CS系列协作机器人面向通用工业自动化,支持Profinet、Ethernet/IP、MODBUS-TCP等协议,适合与PLC、视觉、传送带集成的场景,具体集成方案需结合现场设备确认。
FAQ
视觉检测能完全替代人工目检吗?
在缺陷特征清晰、标准量化的工位可以替代;镜面反光、透明材质等难点场景通常保留人工复判。更现实的目标是让视觉承担重复性目检,人工处理疑难件和复判,两者的比例由缺陷清单决定。
检测精度能到多少?
精度由相机分辨率、镜头、打光和标定质量共同决定,不同方案差异很大。评估时按目标缺陷的最小尺寸反推所需的成像分辨率,再以实物样品验证,不引用方案商的通用精度数字。
透明和反光的零件能检吗?
可以做,但对打光和背景设计的要求明显提高,验证周期也更长。建议提供真实样品做可行性测试,确认关键缺陷能否稳定成像后再评估方案成本。
漏检和误检怎么平衡?
按业务风险定优先级:流出风险高的产品倾向收紧阈值、接受更多复判;产能压力大的工位倾向控制误检。上线初期从严、随复判数据逐步放宽,是用实际数据找平衡点的常用方法。
上视觉检测前要先准备什么?
先准备三样东西:带缺陷判级标准的缺陷清单、覆盖合格与各类不良的样品集、明确的节拍和回流处理要求。三项齐备后做方案验证,能有效避免"装完才发现检不了"的返工。
总结
视觉检测能识别哪些缺陷,答案是三类:外观类的划伤脏污、装配类的缺件错装、尺寸位置类的偏移面差,边界在镜面反光、透明材质和被遮挡面。方案成败更多取决于打光成像、判定标准和阈值管理,而不是算法本身。对需要与产线联动的检测工位,可结合艾利特CS系列协作机器人的集成能力组建上下料加检测单元,产品资料见CS系列页面与协作机器人产品中心,生态集成方式可参考生态合作页面。
版权声明:本文内容由网络用户投稿,版权归原作者所有,本站不拥有其著作权,亦不承担相应法律责任。如果您发现本站中有涉嫌抄袭或描述失实的内容,请联系我们jiasou666@gmail.com 处理,核实后本网站将在24小时内删除侵权内容。
相关文章