工业机器人是做什么的?主流形态分类与典型应用场景解析
工业机器人是面向离散与流程制造现场的自动化柔性作业执行机构:依据国际标准化组织 ISO 8373 的规范定义,它是一种可自动控制、可重复编程、多用途的工业操作机,具备三个或三个以上可编程轴,既可固定安装亦可移动作业,用于替代人工完成恶劣、危险、重复或高精度极限环境下的各类制造作业。在现代智能工厂中,工业机器人早已不再是单一展厅里的概念演示,而是深度扎根于车间流水线,成为保障产品加工一致性、降低废品率、化解结构性用工短缺的核心装备底座。
许多初涉自动化转型的制造企业管理人员常问:“工业机器人到底能帮我的车间做什么?”简而言之,工业机器人通过装配不同的末端工具(如焊枪、夹爪、吸盘、打磨头或螺丝刀),能够在毫秒级节拍内完成重物抓取、连续轨迹喷涂、微米级对位装配或高温机床上下料。不同机械形态的工业机器人在作业空间、负载承载与运动速度上存在截然不同的物理边界。本文系统梳理工业机器人的运转核心机制、五大主流机械构型,并深入剖析焊接、机加、码垛等六大典型工业应用工况,为制造企业自动化选型提供客观、清晰的技术指南。
工业机器人的核心定义与底层运转逻辑
从系统工程角度看,工业机器人是高度集成的机电一体化系统,其底层运转遵循统一的控制与执行闭环,主要由以下四大核心层级协同运转:
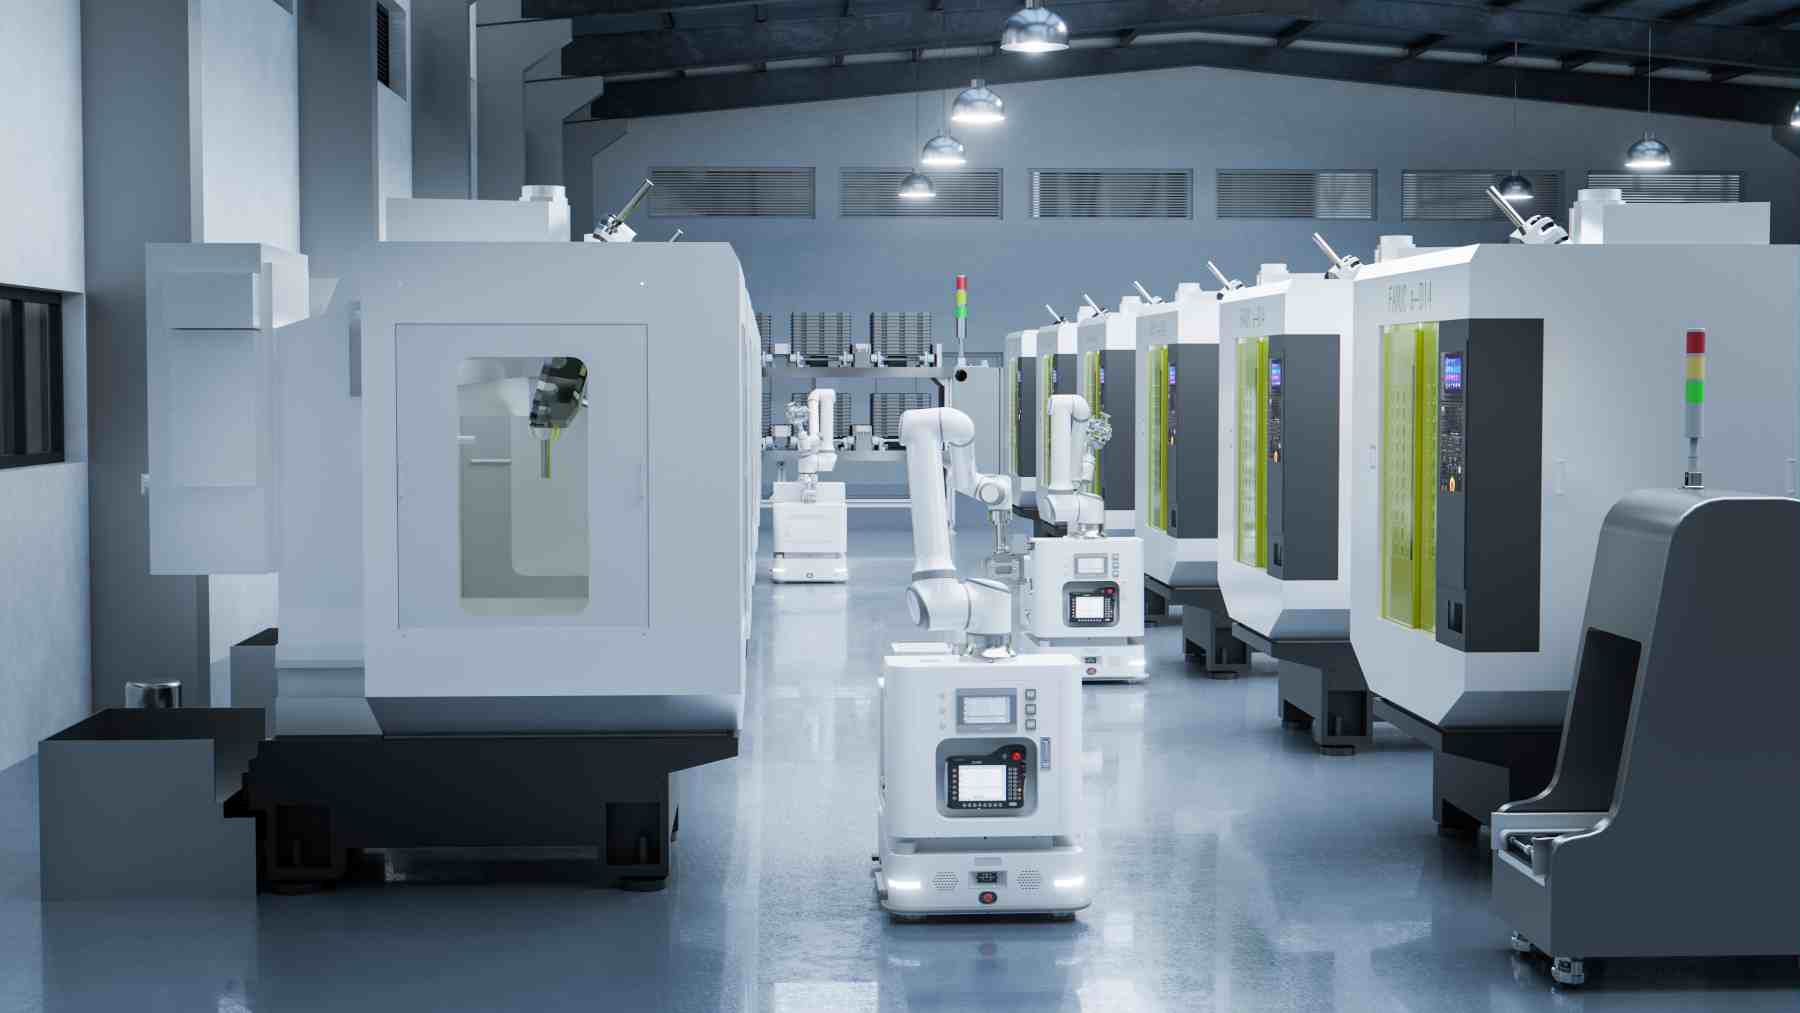
1. 控制决策层(系统大脑):即工业机器人运动控制器。它运行专用的实时运动控制操作系统(RTOS),负责解析工艺轨迹指令、完成空间坐标系逆向运动学(Inverse Kinematics)解算,并根据加速度与加加速度规划(S曲线平滑滤波)下发微秒级的伺服驱动脉冲。
2. 伺服驱动层(神经与肌肉):包括伺服驱动器与无刷伺服电机。驱动器接收控制器的速度与位置指令,高频调节电机输出电流与扭矩,配合绝对值编码器实现微米级高频位置闭环反馈。
3. 机械传动层(减速关节与骨骼):电机输出端匹配高刚性减速器(重载基座多采用 RV 摆线针轮减速器,末端小关节或协作机器人多采用高紧凑谐波减速器),实现高减速比与扭矩放大,驱动铝合金或铸铁机械臂连杆完成平稳转动。
4. 末端执行层(工具手爪):机械臂第 6 轴法兰盘连接的具体工艺工具,如气动两爪、电动自适应夹爪、真空吸盘组、弧焊焊枪或激光测距传感器,直接与工件产生物理接触并执行工艺动作。
主流工业机器人形态结构与性能特征全景对比表
下表对工业现场最常见的五大机械形态——多关节六轴、协作机器人、SCARA、Delta并联及直角坐标机器人的自由度、负载范围、运动精度与擅长工序进行了同口径横向对比:
| 机械形态分类 | 典型轴数/自由度 | 额定负载范围 | 重复定位精度 | 典型运动节拍/速度 | 物理空间占用与围栏要求 | 核心擅长工业工况 |
|---|---|---|---|---|---|---|
| 垂直多关节六轴机器人 | 6 轴 | 5kg 至 500kg+ | ±0.02mm 至 ±0.1mm | 中高速(1.5m/s - 3m/s) | 大,必须强制安装安全光幕与金属硬围栏 | 汽车白车身点焊、大型铸件机加工上下料、重型托盘码垛 |
| 人机协作机器人(Cobot) | 6 轴至 7 轴 | 3kg 至 30kg | ±0.01mm 至 ±0.03mm | 中速(安全协作限速 1m/s) | 极小,通常免安全围栏,支持人机并排紧凑作业 | 柔性电子组装、紧凑空间机床上下料、日化纸箱码垛、复合移动底盘 |
| 平面多关节 SCARA 机器人 | 4 轴(X/Y/Z/θ) | 1kg 至 20kg | ±0.01mm 至 ±0.02mm | 极高,水平往复循环达 0.3s/次 | 紧凑,柱状旋转作业空间,通常需安全罩 | 3C 精密电路板插拔、螺丝自动锁付、锂电电芯高速移载 |
| 并联 Delta 机器人(蜘蛛手) | 3 轴至 4 轴 | 0.5kg 至 5kg | ±0.1mm 至 ±0.3mm | 极高,抓取频次达 100-180 次/分钟 | 倒挂于传送带上方,占用立体纵向空间 | 食品糖果包装分拣、药品泡罩板高速装箱、轻量包裹视觉挑拣 |
| 直角坐标/龙门桁架机器人 | 2 轴至 4 轴 | 10kg 至 1000kg+ | ±0.05mm 至 ±0.2mm | 中速,长行程匀速直线滑动 | 占地大,需沿车间顶部或地面搭建大型导轨框架 | 数控车削大批量重型轴类工件连线、大跨度仓储板材堆垛 |
五大主流工业机器人形态特征深度解析
1. 垂直多关节六轴机器人:全工序通用的重工业主力
六轴多关节机器人拥有类似人类手臂的肩、肘、腕三级关节结构,能够在三维球体空间内实现任意姿态的位姿调整(X/Y/Z 平移与 Roll/Pitch/Yaw 旋转)。其机身采用重型铸件制造,刚度极高,承载能力跨度极大(从几公斤的小六轴到吨级重载机械臂)。在汽车冲压、弧焊、重工点焊及铸造车间中,传统六轴机器人是不可替代的基石力量,但其运动动能大,运行区域必须配备安全围栏与连锁门禁以确保人身安全。
2. 协作机器人(Cobot):免围栏柔性协同新范式
协作机器人(如艾利特协作机器人)打破了传统工业机器人的围栏隔离束缚。通过自研一体化关节内部的高灵敏力矩检测与高级动力学碰撞算法,协作机器人在触碰人体时能在毫秒内自动悬停。艾利特研发的 CS 系列协作机械臂全系具备 IP68 工业级高级防护,兼顾了传统工业机器人的高耐受度与协作机器人的轻巧免围栏优势,支持 10 分钟快速向导式拖拽示教,极大降低了中小离散工厂换产的技术门槛。
3. 平面多关节 SCARA 机器人:高速平面取放利器
SCARA(Selective Compliance Articulated Robot Arm)在水平 X-Y 平面内具有极高的顺应柔性,而在垂直 Z 轴方向具备极高的刚性。这种机械特征赋予了它超凡的水平回转速度与垂直下压对准能力。在智能手机、笔记本电脑等 3C 产品的自动化产线中,SCARA 是执行微型螺丝锁紧、电路板贴片取放与小零件高速分拣的绝对主力。
4. 并联 Delta 机器人:输送带上的高速分拣蜘蛛手
Delta 机器人采用闭环并联四连杆机构,电机与主要减速机构全部固定在顶部静平台上,运动手臂采用超轻量碳纤维连杆。因为活动部件惯量极低,其加速度常高达 10G 以上,抓取节拍可达每分钟 120 至 180 次。配合输送带动态视觉跟踪技术,在食品巧克力分拣、药瓶理料与包装袋抓取中具备压倒性的生产效率优势。
5. 直角坐标/龙门桁架机器人:大行程线性刚性载体
基于直线导轨与齿轮齿条传动,直角坐标机器人沿空间笛卡尔坐标系做正交直线运动。其结构刚性极强、承载上限极高,且运动学解算直观无奇异点。在大型数控机床联线生产线(如汽车发动机缸体、轴承连杆)上,龙门桁架机器人跨越数十米车间进行机台自动穿梭供料,运行极其稳定且维护成本低廉。
工业机器人的六大核心工业应用场景
结合离散制造与现代加工现场的成熟落地实绩,工业机器人在以下六大工艺领域释放出巨大的替代价值:
1. 焊接与连续轨迹涂胶:汽车制造、钢结构、工程机械制造中的焊接工位环境烟尘大、弧光强且对焊道均匀度要求极高。工业机器人搭配激光焊缝跟踪传感器,能够保持连续恒定速度与送丝姿态,焊缝抗拉强度与一致性远超人工;涂胶工位则可沿挡风玻璃或车门密封槽输出精准的毫升级胶量。
2. 数控机床(CNC)上下料与自动化连线:金属车削、铣削、磨削过程充斥着切削液喷淋、金属飞屑与油雾,且单件加工节拍固定。传统人工装夹存在疲劳断刀与磕碰风险。工业机器人或协作机械臂能够以 ±0.03mm 的重复精度 24 小时不间断装夹毛坯并取出成品,单台机器人往往可同时兼顾两到四台机床的自动供料。
3. 物流码垛、拆垛与大宗物料搬运:在粮油、化肥、啤酒饮料与调味品包装线末端,成品箱单包自重常在 10kg 至 50kg 之间,人工码垛极易引发腰肌劳损。工业码垛机器人(如艾利特 CP 码垛一体机)每分钟可稳定完成 8 至 15 箱的垛形堆叠,配合向导式托盘图表,1 分钟即可完成新箱型换产。
4. 3C 电子精密组装与螺丝紧固:在智能手表、新能源汽车电控盒内部,螺丝孔位密集且扭矩公差极小(要求公差在 ±0.05 N·m)。机器人搭载智能电动扭力螺丝刀与微端视觉对位,可实现浮锁、滑牙、漏锁 100% 实时检测报警,确保电子产品装配良率提升至 99.8% 以上。
5. 表面处理、恒力打磨抛光与去毛刺:压铸铝件、卫浴五金水龙头与汽车轮毂的打磨去毛刺存在大量粉尘危害(矽肺病风险)。工业机器人搭载六维力传感器,能够实时自适应感知砂带接触压力,在复杂三维曲面上保持均匀的切削磨削深度,彻底杜绝人工打磨过切或抛光不均问题。
6. 食品医药高速分拣与装箱:结合高频工业相机与传送带编码器,并联 Delta 或高速协作机械臂在食品流水线上实时识别杂质、异形果品或药盒缺陷,并在毫秒间完成高速动态抓取并整齐装入托盒,实现全制程洁净无接触。
传统刚性工业机器人与人机协作机器人的选型分水岭
制造企业在初次启动自动化项目时,常常在传统刚性工业机器人与新兴协作机器人之间犹豫不决。两者并非简单的替代关系,而是基于以下四个维度的工程取舍:
1. 空间与安全围栏成本:如果工厂车间面积狭促,无法隔出 10 平米以上的安全隔离栅栏,或者工艺流程必须与人工操作员紧密并排协同,协作机器人是首选;反之,若车间场地充裕且追求每秒数米的极致生产节拍,传统六轴配合围栏更具效率优势。
2. 负载与刚度极限:工件自重(含夹爪)若超过 30kg,目前阶段工业级重型六轴机器人依然是绝对主力;若工件在 3kg 至 25kg 之间(如标准外贸纸箱码垛、单机机加上下料、螺丝装配),现代大负载协作机器人(如艾利特 CSH 系列)无论在刚度还是性价比上都已展现出极高的竞争力。
3. 编程难度与多品种换产频率:大批量、长周期单一工件生产适合传统工业机器人编写复杂脚本;而对于“小批量、多品种、按周换产”的柔性离散制造车间,协作机器人直观的平板 App 图形化向导示教,可让车间一线普通工人半天内掌握换产调试,大幅降低专职机器人工程师的运维依赖。
企业选型与现场考察需核验的四个关键维度
为了避免“买得起、用不好”的自动化落地烂尾陷阱,企业在与集成商及厂商对接时,必须严格核验以下四个核心工程维度:
1. 综合有效载荷与工件偏心力矩核算:绝不能只看工件重量。机械臂末端安装的气动手指、快换接头、视觉相机及转接板自身往往就有数公斤自重;更关键的是工件质心距离法兰盘中心若过大,会产生极大的偏心静扭矩与旋转惯量,极易导致机器人关节过载报警。选型时额定负载应预留至少 25% 至 30% 的工程余量。
2. 真实作业空间与机械臂奇异点避让:标称的“工作半径 1300mm”仅指机械臂完全伸直时的外边缘极限,此时机械臂处于运动学奇异点(Singularity),无法产生任何灵活动作。必须通过 3D 仿真软件,将进料输送线、机床主轴卡盘、成品下料台全部置于机械臂中段最灵活的“舒适作业包络面”内。
3. 车间真实环境与防护等级(IP 证书核查):若应用在数控车床、压铸抛光或食品清洗车间,必须查验机器人的防尘防水等级。普通 IP54 级别的机械臂在浓重切削油雾环境下极易导致减速机密封圈溶胀、电机编码器油污短路。优先选用通过第三方国家认可实验室出具的整臂 IP68 浸水防尘证书的工业级机型。
4. 成熟工艺包与向导式免示教软件:机器人硬件只是躯壳,成熟的工艺包才是灵魂。重点考察厂商是否自带成熟的“码垛向导包”、“焊接跟踪包”、“机床上下料模板”,查验是否需要手动编写数千行代码,还是只需输入工件长宽高、托盘阵列层数即可自动生成无碰撞轨迹。
现场实操与工业机器人选型 FAQ
没有自动化改造经验的中小工厂,导入工业机器人应从哪道工序切入?
建议严格遵循“工序标准化程度高、工件尺寸重量单一、周边环境相对独立”的原则切入。行业内公认投资风险最低、见效最快的第一道工序通常是:产线末端的外贸纸箱码垛,或是单一数控车床的盘类/轴类零件自动上下料。这类工序输入输出边界极为明确,几乎无需复杂的前后道系统联调,通常 1 至 2 周内即可顺利切入量产,快速建立车间自动化信心。
购买工业机器人时,除了裸机本体还需预留哪些预算?
在自动化集成项目中,机器人裸机本体通常只占项目总投资的 30% 至 50%。企业必须为后续的工程交付预留以下关键预算:1. 定制末端工具(根据工件专门设计的电动夹爪、气动吸盘或焊枪);2. 上下料输送机构与供料料仓;3. 车间安全围栏、光幕及电气控制柜;4. 系统集成工程商的现场配电、配线与工艺调试费。通常“整套交钥匙工程”预算约为机器人本体价格的 1.8 至 2.5 倍。
机械臂标称的臂展(工作半径)等于实际可作业范围吗?
绝不等于。工业机械臂的工作范围是一个立体的中空半球体包络面。首先,机械臂本体正下方以及基座法兰正后方存在无法触达的“运动死区”;其次,当手臂完全伸直(达到标称极限臂展)或肘关节折叠角度接近 0 度/180 度时,会触发数学逆解无解的“奇异点”,此时机械臂会瞬时失速停机。因此,实际工艺抓取点应始终布置在额定臂展的 30% 至 85% 核心黄金区间内。
普通制造车间引入工业机器人,真实的投资回收期(ROI)大概多久?
以一台配置协作机械臂的机床上下料或后道码垛工作站(总投资约 12 万至 20 万元)为例:在实行双班制(白班+夜班)排产的制造车间中,机器人可稳定替代 2 名倒班工人。按沿海及中部制造业人均综合用工成本(含社保、加班费、餐补)年均 7 万至 10 万元测算,企业在设备正式投产后 10 至 16 个月即可收回全部改造投资,并在后续 5 至 8 年的设备生命周期中持续享受高稳定性与零工伤的确定性红利。
版权声明:本文内容由网络用户投稿,版权归原作者所有,本站不拥有其著作权,亦不承担相应法律责任。如果您发现本站中有涉嫌抄袭或描述失实的内容,请联系我们jiasou666@gmail.com 处理,核实后本网站将在24小时内删除侵权内容。
相关文章