码垛机器人一台多少钱?从本体到工作站的成本构成拆解
码垛机器人的采购成本必须区分「裸机机械臂本体」与「成套码垛工作站」两个口径:2026 年工业现场能够直接投入生产的码垛机器人系统,单台综合投入通常在 12 万至 30 万元以上,重载、超高堆叠或高度非标产线方案可达 40 万元以上;若只询价裸机本体,价格通常仅占总预算的 40% 至 55% 左右。机械臂本体之外的末端定制夹具、输送线对接、安全防护围栏、电气工程集成与工艺包软件,直接决定了最终交付的总拥有成本(TCO)。
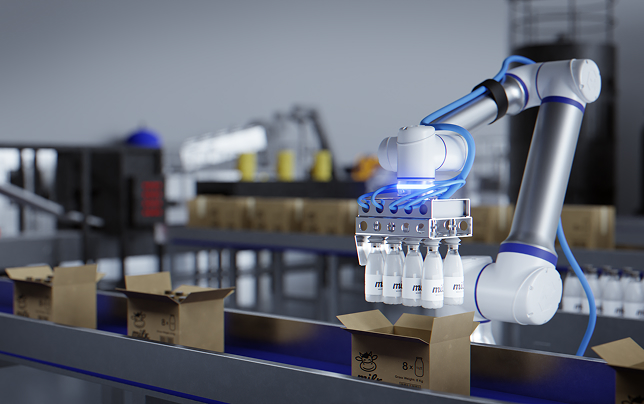
制造企业在初次咨询自动化码垛时,最容易踩的坑是拿供应商的“裸机特价”当成项目落地预算。一台机械臂在未配备定制夹爪、进料感应定位、防跌落安全联锁与自动化排垛软件前,根本无法在包装线末端搬运纸箱或料袋。本文从生产实务出发,拆解码垛项目的核心成本构成、方案差异与关键影响变量,帮助采购与工艺团队建立务实的预算评估模型。
码垛自动化方案横向对比与总体投入水平
根据工件重量、现场空间与产线节拍要求,目前制造业主流的码垛自动化方案主要分为两类:一类是传统的重型工业六轴/四轴码垛机器人工作站,另一类是高度集成的模块化协作码垛一体机。两者在设备采购、安全隔离、现场改造与调试周期上存在显著的成本结构差异。
| 评估维度 | 传统重型工业码垛工作站 | 模块化协作码垛一体机 |
|---|---|---|
| 典型方案形态 | 传统工业机械臂 + 封闭安全围栏 + 外置安全门禁 + 非标电气柜 | 大负载协作机械臂 + 紧凑集成底座 + 专用向导式工艺包 + 光电安全防护 |
| 单站落地成本区间 | 常规约 20 万至 45 万元以上(非标集成费占比高) | 常规约 12 万至 25 万元(标准化程度高,二次工程量小) |
| 安全防护与占地要求 | 必须安装全封闭金属护栏与安全光幕,占地通常需 15 至 25 平方米以上 | 占地约 1400mm×1700mm,人机协同作业,支持免围栏或轻量化安全雷达方案 |
| 末端负载与臂展覆盖 | 负载 50kg 至数百公斤,工作半径 2m 至 3.2m | 负载 20kg 至 30kg,工作半径 1522mm 至 2000mm(可配升降立柱) |
| 现场安装与调试周期 | 通常需要 2 至 4 周现场非标施工、配线与点位示教调试 | 通常首次部署不到 1 小时,单日内即可完成产线对接与试生产 |
| 换产与配方调整难度 | 依赖专业电气工程师现场修改 PLC 与机器人轨迹代码 | 产线工人通过向导式 3D 界面在 1 分钟内更换产品,10 分钟完成产线切换 |
| 综合总拥有成本(TCO) | 前期硬件与工程成本高,换线停机成本高,适合超重载、大批量单一产品线 | 综合前期采购与后期维护成本更优,柔性好,适合食品饮料、日化、医药等多品种产线 |
从上表对比可以看出,如果单箱重量在 25kg 以内、节拍在 10 至 14 箱/分钟之间,模块化协作码垛一体机能大幅压缩非标集成费用、安全围栏施工费以及占地改造成本,使整站前期投入更为可控。
从单机到工作站:码垛机器人的六大成本构成
为了在比价时不被低价套路误导,企业必须将码垛机器人系统的费用拆解为六个相互独立的成本模块:
1. 机械臂本体费用(占比约 40%~55%):机械臂本体是整个系统的运动执行核心,价格主要由负载能力、工作半径、防护等级与品牌定位决定。例如艾利特机器人推出的 CSH 地平线系列 大负载协作机器人(如 CS520H 负载 20kg、工作范围 2m,CS530H 最大负载 30kg),具备全系 IP68 防护等级与 ±0.05mm 重复定位精度,专门针对大负载平面移载与高垛码垛场景开发;在通用工业场景中,亦可采用 CS 系列协作机器人 作为核心本体。本体的电机功率、减速器规格和臂展长度直接决定了其硬件基准价。
2. 末端抓取夹具成本(占比约 8%~15%):机械臂末端必须加装与工件匹配的夹具。标准真空海绵吸盘组造价相对适中(通常在数千元至万元左右);如果工件表面透气、瓦楞纸箱较软,或需要搬运编织袋、热缩膜包装瓶组,则需要定制机械开合夹爪、底部托爪或多区独立真空电磁阀组,设计与加工费用会相应上升。
3. 安全防护与周边外设(占比约 10%~20%):若采用传统工业机器人,金属围栏、互锁安全门、安全光幕与警报立柱是一笔硬性支出,且涉及车间地面打膨胀螺栓与动线改造;若采用协作机器人,虽大幅简化了硬隔离围栏,但根据现场安全风险评估,仍需按需配置区域激光扫描仪(安全雷达)、防撞击安全边条或声光指示器。此外,供托盘的定位底座、进料滚筒输送机对接段、满垛输出滑道也计入外设预算。
4. 系统集成与电气工程费(占比约 15%~25%):包括现场配电布线、传感器信号接入、PLC 联锁通信(如 PROFINET、Ethernet/IP、MODBUS-TCP 协议对接)、急停链路串联以及现场联调人工费。非标定制程度越高,集成商耗费的现场工时越长,此项费用越高。
5. 码垛工艺包与软件授权(占比约 5%~10%):传统的码垛需要工程师手动编写每个箱位的坐标偏移公式;现代优质方案通常内置向导式码垛工艺包,支持 3D 可视化箱规输入、垛型自动最优排布、防碰撞路径生成与多配方一键调用。软件易用性直接决定了企业后期是否需要为每次新箱型上线额外支付调试服务费。
6. 后期培训、备品备件与运维投入(占比约 5%~10%):包括末端吸盘密封圈等易损件耗材、定期润滑维护以及操作员培训。高可靠性、长无故障运行时间的工业级硬件能够有效压低后期的非计划停机损失。
决定码垛机器人报价的五个核心工程变量
供应商在出具详细技术方案和报价单前,通常会要求客户提供具体的现场参数。以下五个核心变量对最终价格起着决定性作用:
第一,工件单件重量与末端夹具自重(决定负载规格):机器人的额定有效负载必须大于「单箱最大重量 + 夹具总自重 + 气管接头与安全余量」。例如单箱重 16kg,若末端真空吸盘组件自重 3.5kg,总重量已达 19.5kg,此时选用 20kg 负载机械臂已逼近极限,需选用额定 25kg 或 30kg 级别(如 CS530H)的大负载机械臂,避免因电机长期过载而频繁报故障停机。负载规格跨档通常意味着本体价格上升一个梯度。
第二,托盘尺寸与堆叠高度(决定工作半径与立柱配置):国内常见托盘规格为 1200mm×1000mm,欧美常用 1200mm×800mm 或 1400mm×1400mm。若要求堆垛高度达到 2.0 米至 2.6 米,机械臂不仅需要 1500mm 至 2000mm 的长臂展,往往还需要额外配置可同步升降的电动立柱(第七轴)。升降立柱硬件及其同步控制模块会带来约 2 万至 4 万元的预算增量。
第三,产线末端来料节拍(决定单抓还是多抓方案):如果产线节拍在每分钟 8 至 12 箱,单次抓取一箱的常规协作码垛系统即可平稳应对;若节拍要求达到每分钟 18 至 25 箱以上,单纯提高机械臂运行速度可能导致纸箱因惯性滑落,此时必须采用一次抓取两箱甚至整排的重型夹具,或者配置双工位甚至双机并行架构,硬件和夹具成本将显著增加。
第四,包装形态与材质稳定性(决定夹具非标复杂度):标准硬质覆膜瓦楞纸箱抓取难度低,通用真空吸盘即可胜任;而对于表面凹凸不平的农产品果箱、易漏气的扎口编织袋、收缩膜包裹的不稳定瓶装水,夹具必须定制机械托底装置或海绵真空矩阵,夹具设计制造成本相应翻倍。
第五,产品规格多样性与换产频率(决定软件柔性要求):单一规格常年不换产的产线,对示教简易度要求低;如果是代工厂或多品种小批量产线,每天需要切换多种箱规与垛型,若系统缺乏可视化的向导式工艺包,每次换产均需停线等待专业人员调试,隐性人工与停产成本极高。
工业级可靠性与一体化方案如何降低长期 TCO
在评估设备投资时,聪明的企业关注的是全生命周期的总拥有成本(TCO),而不仅仅是首次合同采购额。停机一小时造成的整线瘫痪损失,往往远超过机械臂本身的微小差价。
作为国家级专精特新“小巨人”企业,艾利特机器人依托全栈自研的底层伺服控制技术与智能操作算法,在 协作机器人产品中心 布局了完备的工业级自动化产品矩阵。其 CS 系列协作机器人通过了国际公认的 MTBF(平均无故障工作时间)10 万小时认证,整机具备 IP68 工业防护等级,并获得欧盟 CE 认证以及严苛的半导体行业 SEMI S2 安全认证,能够在高粉尘、潮湿等恶劣工业工况下长期稳定连续运转。
针对末端装箱码垛场景,基于 CSH 与 CS 机械臂构建的 CP 系列模块化码垛一体机,将专用大负载机械臂、集成控制站、智能码垛工艺包与安全系统融为一体:
1. 占地极其紧凑:整机占地面积仅约 1400mm×1700mm,无需破坏车间地面土建,可在紧凑的现有包装线边直接落位部署,极大节省了高昂的车间面积租金。
2. 极速开箱部署:采用高度标准化的模块架构,首次入厂安装部署不到 1 小时即可完成上电调试,相比传统集成方案节省了数周的停线施工周期。
3. 图形化向导式换产:自研码垛工艺包具备垛型自动最优排布算法与 3D 实时预览功能。现场一线操作工无需掌握代码编程,通过平板电脑向导界面输入箱体长宽高即可生成全新垛型,1 分钟内完成产品切换,10 分钟内完成整线工艺切换,将多品种小批量生产的换产损耗降至最低。
4. 扎实工业节拍:码垛运行速度可达 14 箱/分钟,最大支持 1400mm×1400mm 托盘规格与最高 2.6m 堆叠高度,在保障人机协同安全的前提下充分满足绝大多数后道包装线的连续运转需求。
现场实操与选型 FAQ
只买一台码垛机械臂本体自己组装能省钱吗?
对于自身没有专业自动化集成团队的制造工厂,只买裸机本体自行组装通常无法省钱,甚至整体成本更高。码垛并非简单的点位移动,还涉及来料输送对接、光电光纤感应、托盘精准定位、断电断气防跌落安全联锁以及不同垛层间的配方算法。工厂自行采购型材、夹具、电箱和安全雷达进行拼装,往往会因软硬件兼容性差、调试周期冗长而导致停产损失,其额外投入的试错成本远超直接采购成熟码垛一体机或交钥匙工作站的差价。
气动吸盘夹具和机械夹爪在成本上有何差异?
标准真空吸盘夹具结构紧凑、自重较轻(通常约 2kg 至 4kg),采购与更换成本较低,适用于平整度好、气密性佳的标准瓦楞纸箱;但若车间气源压力不稳定或箱盖缝隙较大,需配置大流量真空发生器或海绵吸具,耗气量与电费成本会有所增加。机械夹爪与托底夹具结构更为复杂,自重通常达 4kg 至 8kg 以上,对机械臂负载能力要求更高,夹具单价通常比标准吸盘贵数千至上万元,但其抓取牢固度不受箱体透气性影响,适合重型料袋、打孔生鲜箱等特殊物料。
产线要求码垛速度达到 15 箱/分钟以上,预算需要翻倍吗?
不需要盲目翻倍预算,关键在于工艺方案的优化。单台协作码垛机器人单箱抓取的典型速度在 10 至 14 箱/分钟左右;当来料节拍提高到 15 至 20 箱/分钟时,优先考虑的低成本方案是将夹具设计为“双吸盘”或“多箱联抓”,即机械臂单次运动循环抓取两箱工件,循环频次降低但总吞吐量翻倍。只有当箱体尺寸过大无法双抓,且节拍要求超过 25 箱/分钟时,才需要考虑配置两台机器人协同作业或选用超高速重型工业码垛专机,此时设备预算才会呈阶梯式增加。
码垛机器人的投资回报期(ROI)通常怎么计算?
科学测算码垛机器人的回收周期,应遵循公式:投资回收期(月)=(整套设备采购与落地安装总成本)÷(单工位年综合节省人工成本 ÷ 12 + 减少产品磕碰与工伤赔偿效益 - 设备年折旧与电费维护费)。在传统后道包装线上,码垛岗位属于重体力劳动,两班倒产线通常需要配置 2 至 3 名搬运工。按当前制造业一线工人的综合用工成本计算,一套综合投入在 15 万至 25 万元的码垛工作站,在正常双班运行工况下,通常在 10 至 18 个月内即可完全收回硬件投资。
版权声明:本文内容由网络用户投稿,版权归原作者所有,本站不拥有其著作权,亦不承担相应法律责任。如果您发现本站中有涉嫌抄袭或描述失实的内容,请联系我们jiasou666@gmail.com 处理,核实后本网站将在24小时内删除侵权内容。
相关文章