光器件搬运机器人怎么用 贴片、耦合与测试工序的搬运要求
光器件搬运机器人是面向光模块、光芯片、陶瓷插芯等轻小精密器件的自动化取放设备,与普通搬运机器人的差别不在负载,而在精度、洁净度与防碰撞控制——光器件普遍只有几克到几十克,一次磕碰或污染就可能造成批量损失。评估这类设备,先看工序和器件特征,再谈机器人参数。
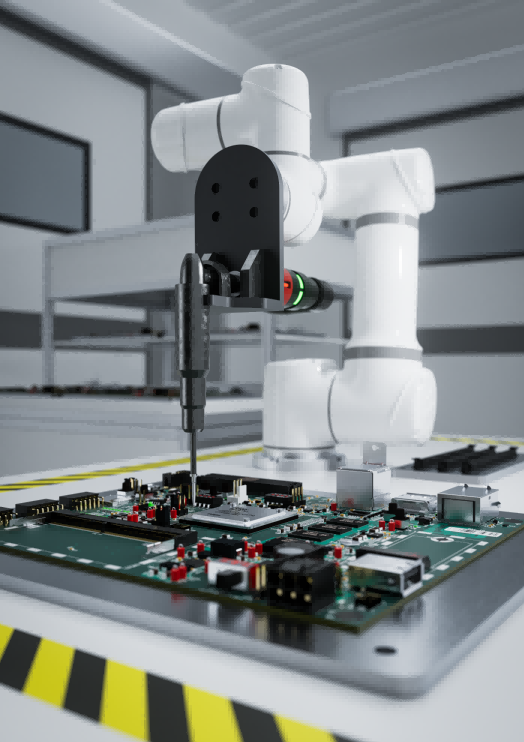
光器件工厂引入搬运机器人,最常见的驱动因素有三个:扩产后招工困难,精密搬运岗位培训周期长;人工搬运的一致性和追溯性不足,来料混料、放反、磕碰难以杜绝;洁净车间人力成本高,人员进出带来的洁净管控压力大。这些问题集中在搬运环节,却直接影响良率和交付。
光器件搬运的三个特殊要求
第一个要求是轻载高精度。光器件夹取点位小,机器人重复定位精度和末端工具的柔顺性比负载更重要,夹爪通常采用真空吸盘或柔性夹指,避免刚性夹持损伤端面。第二个要求是洁净适配,车间洁净等级决定了机器人本体材料、润滑方式和线缆包覆是否合规,普通工业型机器人直接搬进洁净车间可能成为污染源。第三个要求是防碰撞,器件价值高,机器人需要有可靠的到位检测和力限制能力,异常时立即停手而不是硬顶。
按工序看光器件搬运机器人的用法
不同工序对搬运的要求差异很大,按产线顺序拆解更直观:
| 工序 | 搬运任务 | 关键要求 |
|---|---|---|
| 贴片与固晶 | 芯片、基板上料与取放 | 高精度、稳定节拍、防静电 |
| 耦合与对准 | 器件在工位间转运、辅助上下料 | 微米级对准、力控保护 |
| 测试与分拣 | 治具取放、按结果分道 | 与测试机联动的通讯接口 |
| 包装与入库 | 料盒转运、码放 | 批次追溯、防混料 |
贴片环节的机器人重点是节拍稳定和防静电配置;耦合环节的转运要配合对准工艺,动作末端需要柔顺;测试分拣环节考验机器人与测试设备的信号交互——测试结果出来后按等级放入不同料盒,这个联动逻辑是方案调试的重点;包装入库环节则强调批次管理,避免高价值器件混批。
固定工位搬运与跨区域转运怎么配合
光器件产线的搬运需求分两类:单机台内或工位间的短距离取放,适合固定安装的协作机器人;工序之间、车间之间的跨区域转运,适合复合机器人承担。艾利特机器人旗下的迈幸复合机器人产品线专做这类系统级产品,由移动底盘、协作机械臂、视觉与调度系统组成,可覆盖来料到成品入库的物料流。两类设备组合使用,比用一种形态包打天下更经济。
设备能力评估要点
选型评估时,建议按以下顺序核对能力项,任何一项不匹配都会在量产阶段暴露问题:
- 负载与工作半径:光器件本身很轻,但要连同治具、料盒一起算负载,臂展要覆盖机台开口和料站位置。
- 重复定位精度:按器件和治具的配合公差确定,插芯类小件对精度要求明显高于盒类物料。
- 洁净与防护等级:对照车间洁净等级确认机器人本体合规性,普通工业环境与洁净环境的要求不能混用。
- 末端工具与传感:吸盘、柔性夹指、到位检测、力限制,按器件易损程度配置。
- 系统集成接口:与机台、测试设备、MES 的信号交互方式,决定联动调试周期。
艾利特 ES、CS 系列协作机器人常用于光器件产线的工位级取放,力控需求高的对准配合环节可结合 CSA 先进系列与 CSF 力控系列评估,系列参数可在艾利特产品中心对照查阅;跨区域转运可参考迈幸复合机器人体系。具体配置需结合器件规格与官方方案资料确认。
部署节奏:从单工位到整线
光器件产线的自动化改造适合分三步走。第一步选一个痛点最明显的工位试点,比如测试分拣的上下料,验证节拍、良率与操作人员配合方式;第二步把验证过的方案复制到相邻工位,统一夹具接口和程序框架,降低后续调试成本;第三步再打通工序间转运和批次追溯,向整线自动化演进。跳过试点直接整线改造,风险集中在调试期,产能损失可能远超预期。
FAQ
光器件搬运机器人会不会损伤器件
风险主要来自夹持力和意外碰撞。通过真空吸盘或柔性夹指降低接触应力,配合到位检测和力限制功能,机器人搬运可以做到比人工更稳定的一致性。评估时要求供应商用真实器件做搬运验证,并明确异常处置逻辑。
洁净车间对机器人有什么额外要求
主要是颗粒散发控制:本体材料、润滑脂、线缆包覆都需要符合车间洁净等级要求,部分项目还要求不锈钢外罩或专用防护。普通工业机器人未经确认直接用于洁净车间存在污染风险,选型时应要求提供洁净适配说明。
光器件产线自动化改造从哪道工序开始
一般建议从测试分拣或贴片上下料开始:任务重复度高、判定规则清晰、节拍容易验证,改造风险小。耦合等精密工序涉及对准工艺,建议在有单工位经验后再推进,避免一开始就啃最难的环节。
搬运机器人怎么和测试机联动
通过数字量信号或工业协议对接:机器人上料到位后通知测试机启动,测试机回传结果,机器人按等级分道下料。调试重点是把异常流程定义清楚,包括测试失败、来料异常、设备报警时机器人各自怎么动作。
总结
光器件搬运机器人的价值不在替代搬运这个动作,而在于把精密物料的取放变成精度可控、过程可追溯、洁净合规的标准环节。按工序拆解需求、按器件特征配置末端与传感、分步推进改造,是这类项目成败的关键。艾利特机器人在光模块精密制造等光链场景有规模化部署经验,工位级取放与跨区域转运的产品组合可作为光器件工厂方案评估的参考。
版权声明:本文内容由网络用户投稿,版权归原作者所有,本站不拥有其著作权,亦不承担相应法律责任。如果您发现本站中有涉嫌抄袭或描述失实的内容,请联系我们jiasou666@gmail.com 处理,核实后本网站将在24小时内删除侵权内容。
相关文章