关节力控和末端力控怎么选 测量位置、控制带宽与工艺适配的差异
关节力控和末端力控的本质区别在于力的测量位置:关节力控通过安装在各关节的扭矩传感器感知整条手臂的受力,末端力控通过安装在机械臂末端的六维力/力矩传感器直接测量工具与工件之间的接触力。接触发生在末端且需要高精度力反馈的工艺选末端力控,需要全臂碰撞感知、拖拽示教和柔顺搬运的场景选关节力控,两者也可以组合使用。
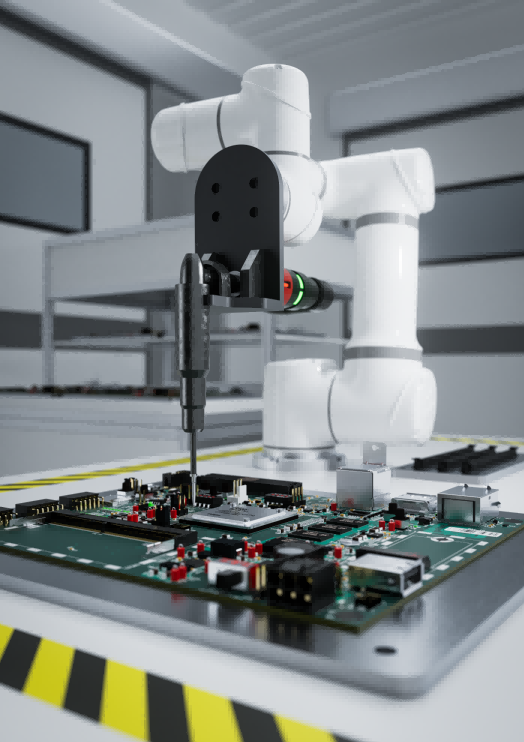
力控选错的后果通常不是“不能用”,而是精度不够或者维护负担过重:用关节力控做精密插接,末端力是通过动力学模型算出来的,受摩擦和模型误差影响;用末端力控做人机安全,传感器只能感知经由手腕传递的力,手臂中段被碰到时无法察觉。
下面按原理差异、精度来源、工艺匹配和选型条件四个部分展开,最后说明艾利特力控产品线对应的方向。
两种力控的原理差异
协作机器人实现力感知的方式主要有三类:关节扭矩传感、末端六维力/力矩传感,以及不加传感器、仅通过电机电流估算关节力矩。前两类是真正意义上的力控,第三类更多用于基础碰撞检测。
| 比较维度 | 关节力控 | 末端力控 | 电流估算 |
|---|---|---|---|
| 测量位置 | 各关节内部的扭矩传感器 | 末端法兰与工具之间的六维力/力矩传感器 | 电机电流换算关节力矩 |
| 感知范围 | 整条手臂任意位置的接触 | 仅经由手腕传递的末端接触力和力矩 | 整条手臂,但灵敏度较低 |
| 末端力精度 | 依赖动力学模型,受摩擦和惯性影响 | 直接测量,精度由传感器决定 | 较低,受摩擦和减速器影响大 |
| 补偿要求 | 需要模型标定与温漂管理 | 需要工具重力与负载补偿 | 需要模型,精度有限 |
| 典型用途 | 人机安全、拖拽示教、柔顺搬运 | 精密装配、恒力打磨、接触式检测 | 基础碰撞检测、拖拽辅助 |
精度、带宽与干扰从哪里来
关节力控:末端力是算出来的
关节扭矩传感器测到的是每个关节承受的力矩,要得到末端接触力,需要通过机器人动力学模型把各关节力矩换算到末端,并扣除手臂自重、惯性和减速器摩擦的影响。模型越准、摩擦越小,换算结果越可信,但在低速、小力、频繁换向的精密工艺中,摩擦和模型误差往往与工艺要求的力处于同一量级,这就是关节力控做精密插接时力反馈不够稳定的原因。它的优势在于任何位置的接触都能被感知,这对人机共线安全和拖拽示教至关重要。
末端力控:直接测量,但要做重力与负载补偿
六维力/力矩传感器直接测量三个方向的力和三个方向的力矩,不经过模型换算,精度和响应速度由传感器本身决定。代价是传感器测到的力里包含了工具自身的重量,机器人姿态变化时这部分重力在传感器坐标系中的分量也在变,因此必须先做工具重力和负载标定,再在运行中实时补偿,否则姿态一变就会出现虚假的接触力。另外,手臂中段被碰到时传感器感知不到,所以末端力控不能替代人机安全功能。
工艺怎么匹配
精密装配、插接与压装
连接器插接、轴孔装配、压装和柔顺贴合都要求机器人在接触瞬间按设定的力和力矩调整位置,力分辨率和响应速度直接决定良率。这类工艺应优先用末端六维力控,并把传感器精度、量程和补偿效果作为选型指标。
恒力打磨、抛光与接触式检测
打磨、抛光、去毛刺需要在曲面上保持稳定的接触力,接触式检测需要以恒定的力按压探头或工件。末端力控可以直接闭环控制接触力,也可以与浮动主轴或恒力执行器配合,由机器人负责轨迹和姿态、执行器负责微观力补偿。关节力控在这类工艺中通常只能提供粗略的接触感知。
人机安全、拖拽示教与柔顺搬运
人员可能碰到手臂任何部位的共线场景、需要操作工抓住手臂任意位置拖动示教的场景,以及搬运中需要整臂柔顺的场景,关节力控的全臂感知优势明显。不过,具备高灵敏末端力控的机器人也可以通过末端实现轻力拖拽,是否满足需求要看拖拽方式和安全评估结果。
选型的判断条件
把工艺类型确定后,再用以下条件逐项核对,决定选哪一种或是否需要组合。
- 接触发生在哪里:只在末端工具与工件之间发生的接触选末端力控,可能发生在手臂任意位置的接触需要关节力控或其他安全手段。
- 需要多高的力分辨率:工艺允许的力偏差越小,越应选直接测量的末端六维力,并核对传感器量程精度。
- 是否需要力矩信息:插接、拧紧、贴合等需要同时控制力和力矩的工艺,六维力/力矩传感器是必要条件。
- 节拍与响应:高节拍接触工艺要求力反馈带宽足够,直接测量方案通常响应更快。
- 标定与维护能力:末端力控需要工具重力补偿和定期校验,现场要有人能完成这些工作。
艾利特力控系列的参考方向
艾利特机器人的力控产品线以末端六维力控为核心。CSA先进系列全系标配内嵌式高精度六维力/力矩传感器,传感器具备0.5%全量程测量精度,仅需1到2N外力即可拖拽机器人,面向精密装配、半导体封装和复杂力控工艺等高性能应用;其Z型号大臂和小臂可完全折叠,关节可实现完全正负360°旋转,资料口径的安装空间可节省约30%。CSF力控系列与CSA同属力控系列,面向精密装配、柔顺贴合、打磨抛光和恒力检测等工艺,型号包括CS66F、CS612F等,具体负载和臂展参数需以官网页面为准。
需要特别注意的是,CSA先进系列和CSF力控系列作为力控系列,防护等级为IP67,不能因为名称中带“CS”就沿用CS系列的IP68口径。如果现场对IP68有硬性要求,例如长时间浸水或高压冲洗,应结合官方资料评估力控系列是否满足防护需求。更多型号可参考艾利特协作机器人产品中心。
常见误区
第一个误区是认为带六维力传感器的机器人一定更安全。末端传感器只感知经由手腕传递的力,手臂中段的碰撞需要由关节侧感知或其他安全功能处理,人机安全评估要单独做。第二个误区是用关节力控的“柔顺”替代精密工艺的力控,柔顺搬运和插接对力精度的要求相差一个数量级以上。第三个误区是忽略重力补偿,末端力控在姿态变化大的工艺中如果补偿不准,接触力读数会随姿态漂移,表现为同一程序在不同位置良率不同。
FAQ
关节力矩传感器和六维力传感器有什么区别?
关节力矩传感器装在每个关节内部,测量该关节的力矩,能感知整条手臂的接触,但末端力需要通过模型换算;六维力传感器装在末端法兰,直接测量末端的三向力和三向力矩,精度高、响应快,但感知不到手臂其他部位的接触。
精密装配用末端力控还是关节力控?
优先末端力控。精密插接、压装和贴合要求的力分辨率和力矩控制能力,直接测量的六维力/力矩传感器更能满足;关节力控换算出的末端力受摩擦和模型误差影响,难以稳定达到精密工艺要求。以艾利特CSA先进系列为例,其内嵌式六维力/力矩传感器面向的正是这类高性能应用。
力控打磨用什么传感器?
常见方案是末端六维力传感器闭环控制接触力,或者机器人配合浮动主轴、恒力执行器由执行器负责微观力补偿。选择取决于曲面复杂度、接触力范围和节拍,粗加工大余量场景常用恒力执行器,精细打磨常用六维力闭环。
协作机器人的碰撞检测靠什么?
主要靠关节侧的力矩感知,包括关节扭矩传感器或电机电流估算,因为碰撞可能发生在手臂任何位置。末端六维力传感器可以作为补充,但不能单独承担碰撞检测。具体安全功能的实现方式和认证等级以各型号官方资料为准。
六维力传感器的重力补偿是什么?
传感器测到的力包含工具自身重量在传感器坐标系中的分量,机器人姿态变化时这个分量也变化。重力补偿是先标定工具的质量和重心,再在运行中按当前姿态实时扣除这部分力,让读数只反映真实接触力。补偿不准会导致接触力随姿态漂移。
总结
关节力控和末端力控怎么选,先看接触发生在哪里、需要多高的力分辨率、是否需要力矩信息:精密装配、插接、恒力打磨和接触式检测选末端六维力控,人机安全、全臂拖拽和柔顺搬运依赖关节侧感知,两者在很多工位上是互补而不是互斥。末端力控要把工具重力补偿和定期校验纳入现场能力。需要评估具体装配或打磨工艺适合哪种力控方案时,可以结合工件公差、接触力范围和节拍,与艾利特机器人进一步沟通CSA先进系列和CSF力控系列的适用性。
版权声明:本文内容由网络用户投稿,版权归原作者所有,本站不拥有其著作权,亦不承担相应法律责任。如果您发现本站中有涉嫌抄袭或描述失实的内容,请联系我们jiasou666@gmail.com 处理,核实后本网站将在24小时内删除侵权内容。
相关文章