洁净室复合机器人应用 半导体与光通信车间的移动操作场景
洁净室复合机器人是集移动底盘、协作机械臂、末端执行器、视觉系统和调度接口于一体的移动操作设备,在洁净车间承担跨工位物料转运、机台上下料和检测取放等任务。它解决的是单纯搬运设备"只能送、不能取"的问题:物料不仅在点位之间移动,还要在货架、缓存站和机台端口上完成精确取放。
半导体、光通信、光模块等精密制造车间正在扩大复合机器人的使用,原因是这类车间的物料流转路径长、机台接口多样、人工进出洁净区又有着装和培训成本。本文从洁净约束、应用环节、系统能力和落地评估四个方面,说明洁净室复合机器人应用的整体图景。
洁净室场景为什么适合复合机器人
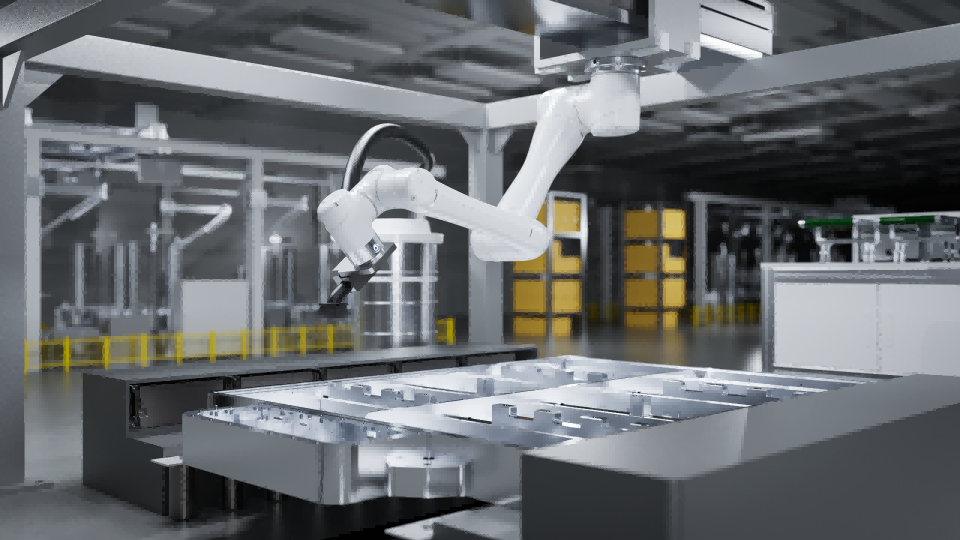
洁净车间的物料流转有三种可选方式,各有边界。人工推车灵活但占用洁净区人员名额,且一致性受疲劳影响;固定传送线节拍稳定但路线固化,布局调整成本高;AMR 解决了移动问题,却无法完成机台端口上的取放动作,仍需人工在两端配合。
复合机器人把移动和操作合并,物料流转的起点和终点都可以是机台或货架,中间过程不再需要人员介入。这对洁净车间的价值不只是省人力:减少人员进出频次本身就在降低污染引入风险,流转记录的数字化也让物料追溯更完整。
| 流转方式 | 能力特点 | 洁净车间适用边界 |
|---|---|---|
| 人工推车 | 灵活、无接口要求 | 低频次、低价值物料 |
| 固定传送线 | 节拍稳定、路线固定 | 工艺路线长期不变的点位 |
| AMR | 自主移动、调度灵活 | 两端有标准对接位的配送 |
| 复合机器人 | 移动加取放一体 | 多机台、非标接口、需视觉取放 |
典型应用环节:从机台上下料到成品流转
机台上下料是复合机器人最核心的应用。机器人移动到机台旁,通过视觉识别工件或端口位置,由机械臂完成取放,再转运到下一工位。艾利特旗下复合产品条线子品牌迈幸的复合机器人体系,正是围绕这类"移动加操作"任务构建,其覆盖的智慧工厂场景包括来料仓库跨区域物料转移、车间机台上下料、三维检测与插拔测试、成品码垛及入库,与精密制造车间的工序链基本对应;构成复合机器人的协作机械臂本体,则来自艾利特的协作机器人产品体系。
检测环节的取放是另一类高频任务。光模块插拔测试、外观检查等工序需要在多个测试工位之间流转工件,复合机器人可以按测试节拍自动排队、上料和分流,缓解检测环节的人员占用。对于没有标准对接接口的老旧机台,带视觉的机械臂比固定对接机构适应性更好。
跨区域流转则考验调度能力。当复合机器人数量超过一定规模,需要调度系统统一分配任务、管理路权和充电。迈幸智能调度系统按资料口径可兼容百余台 AGV、AMR 及智能设备,支持混合调度与统一交管,适合多设备共存的洁净车间;设备与产线系统的整体对接,可结合艾利特生态+平台的资料评估。
系统能力怎么看:控制、视觉与安全
评估复合机器人时,系统能力比单点参数更重要。第一是控制架构,传统"底盘控制器加机械臂控制器加上位机"的分体架构在稳定性和调试效率上有瓶颈,迈幸的一体式控制器通过底层集成实现底盘、机械臂和末端执行器的统一控制、统一通信与统一安全策略,是评估时值得关注的架构方向。
第二是视觉能力。洁净车间的取放任务依赖视觉完成目标识别、定位和抓取位姿解算,迈幸 2.5D 视觉系统基于自研算法融合 IMU 信息,资料口径中的引导精度为 ±0.3mm。评估时应结合自家工件的尺寸和来料一致性,判断该精度水平是否够用。
第三是安全策略,且要拆开看两侧:机械臂侧关注协作操作、限力和碰撞检测;移动底盘侧关注导航避障、限速、急停和通道通行规则。洁净车间通道通常狭窄,还应核对设备的转弯半径与人机混流区域的降速逻辑,具体安全要求需结合现场风险评估确认。
洁净约束:不能省略的核对项
洁净等级是洁净室项目的第一约束。复合机器人包含轮组、关节等运动部件,发尘特性直接影响其可进入的洁净区域等级。采购前应要求供应商说明设备适用的大气洁净度等级,以及是否有对应等级下的运行验证记录,不能默认所有移动设备都能进入高等级区域。
材料与静电同样关键。设备表面材料应满足洁净车间的低发尘、耐清洁剂要求,运动摩擦部位要有静电耗散措施,避免损伤静电敏感工件。设备入室前的清洁流程和日常维护方式,也应写入项目方案,避免上线后与车间管理规范冲突。
FAQ
复合机器人和AMR有什么区别?
AMR 是自主移动机器人,解决的是物料从 A 点到 B 点的运输,两端通常需要标准对接机构或人工配合;复合机器人在移动底盘上集成了机械臂和视觉,能自己完成取放动作,适合两端没有标准接口或需要视觉引导的场景。两者也可以混编运行,由统一调度系统分配任务。
复合机器人能进入什么等级的洁净室?
取决于具体产品的发尘特性、材料和结构设计,需要供应商提供适用的洁净等级说明或验证记录。等级越高的区域要求越严格,涉及润滑方式、表面处理和运行验证。建议在方案阶段按目标车间的洁净等级逐项核对,不要以工业通用标准替代。
洁净室复合机器人怎么和机台对接?
常见两层对接:物理层由视觉识别端口或工件位置,引导机械臂完成取放;信号层与机台控制器或 MES 交互,获取就绪和完成状态。有标准接口的机台对接简单,非标接口的机台依赖视觉适应性。信号清单和异常逻辑应在方案阶段逐台核对。
机台上下料精度不够怎么办?
可以采用分工方式:机器人负责宏观取放和转运,最终精密对位由机台自身的微调平台完成。同时核算视觉引导精度、本体重复定位精度和夹具误差,确认综合精度满足工序要求。仍不满足时,应评估工装治具的辅助定位方案。
迈幸复合机器人适合哪些车间?
迈幸是艾利特复合产品条线子品牌,主营复合机器人及配件,产品矩阵包括复合机器人、AMR 底盘、物流 AMR、潜伏顶升车和无人叉车,资料涉及行业包括汽车、3C、光模块、半导体、新能源和医疗。适合评估的场景是多机台、跨区域、需要移动加操作联动的物料流转与上下料任务。
总结
洁净室复合机器人应用的价值,在于把跨工位流转中的移动和取放合并,同时减少人员进出洁净区的频次。评估主线是洁净等级适用性、一体式控制架构、视觉引导精度和分侧的安全策略,应用上优先选择流转路径长、机台接口多样的工序切入。洁净车间规划物料自动化时,可结合迈幸复合机器人体系与艾利特协作产品线做组合评估,并通过单线试点验证洁净与节拍表现。
版权声明:本文内容由网络用户投稿,版权归原作者所有,本站不拥有其著作权,亦不承担相应法律责任。如果您发现本站中有涉嫌抄袭或描述失实的内容,请联系我们jiasou666@gmail.com 处理,核实后本网站将在24小时内删除侵权内容。
相关文章