六维力传感器装在末端还是关节?装配与打磨力控对比
六维力传感器装在末端和装在关节有何不同:核心物理本质在于测量对象与动力学解耦维度的根本差异。装在机械臂末端法兰与工具之间的六维力传感器(FT Sensor),直接测量的是末端执行器与外界工件接触产生的空间力与力矩(Fx、Fy、Fz、Mx、My、Mz),传感器距离作用点极近,力控响应带宽极高且解耦直接,是微米级精密轴孔装配与恒力仿形打磨的首选架构;而装在每个机械臂关节内部的单轴扭矩传感器,测量的是驱动减速机关节输出端的力矩总和,重在实现整臂全身灵敏碰撞停机保护与超轻拖拽示教,若想估算末端微小接触力,必须通过复杂的刚体动力学模型剔除各个连杆自重与高速惯性力,在精密接触力控时响应精度与动态延迟受到明显制约。深入理解两者的工程差异,是避免在精密力控项目中误配硬件的关键基石。
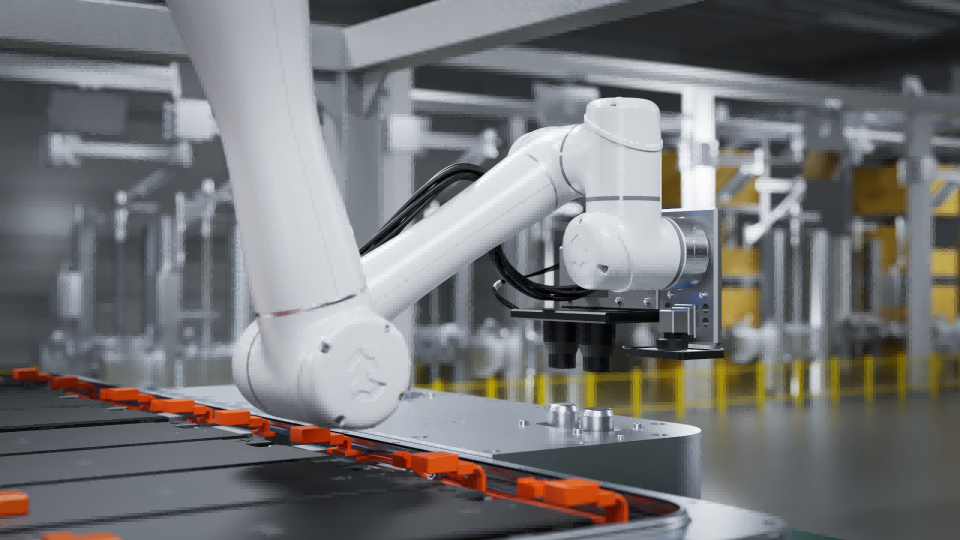
在汽车精密齿轮箱插装、半导体晶圆搬运、3C电子曲面抛光及医疗手术辅助等高壁垒场景中,“力感知”是机器人突破传统刚性位置控制盲区的核心能力。然而许多自动化工程师在初期选型时,往往混淆了“关节力矩”与“末端六维力”的适用边界,误以为只要机器人带力传感器就能做微小贴合,导致现场打磨出现过切振纹、轴孔插合发生工件硬卡死,甚至造成上百万元的传感器意外折损。厘清安装架构的技术优劣势具有极其重要的工程价值。
末端六维力与关节力矩传感器核心参数对比
为了让控制算法工程师与系统集成专家清晰把握底层硬件架构的技术特征,下表从控制性能、动力学模型、机械结构与工艺适配等维度展开全方位比对:
| 技术与工程评估项 | 末端外置/集成六维力传感器(Wrist FT) | 关节内置力矩传感器(Joint Torque) |
|---|---|---|
| 直接测量物理量 | 末端三维空间正交力(Fx,Fy,Fz)与三维力矩(Mx,My,Mz) | 仅测量各个独立旋转关节轴向的单一输出力矩(τ1~τ6) |
| 力控动态响应带宽 | 极高(通常可达 500Hz ~ 1000Hz 闭环控制频率) | 受机械臂柔性与关节滤波影响,有效闭环带宽通常在 50~100Hz |
| 动力学解耦复杂度 | 仅需实时解耦工具自重与末端微小质心重力,算法轻量稳定 | 需实时精确计算整臂雅可比矩阵、连杆科氏力与离心力,算力重 |
| 外力感知灵敏度 | 末端力分辨率极高(可达 0.1N 甚至更高),抗干扰性强 | 受关节减速机摩擦死区与齿隙影响,末端小力(<1N)检测困难 |
| 有效机械负载影响 | 额外占用 30mm~60mm 轴向长度并消耗 0.5kg~1kg 额定负载 | 传感器完全嵌入臂体关节内部,不额外占用末端工具物理空间 |
| 线缆走线与物理干涉 | 外挂方案常面临外部屏蔽线缆绕轴扭转折损风险,需防缠绕 | 所有电气走线全部走机械臂中空内部,外观平整无外漏干涉 |
适合:对接触力控制精度要求极高(±1N以内)、接触刚度大且需要高频轨迹主动顺应的精密装配与打磨工况。
测量带宽与接触刚度:为什么微小力控首选末端六维力
在精密轴孔过盈配合或微小曲面恒力抛光中,工件与工具接触的瞬间往往伴随着极高的接触刚度。当机械臂以一定速度发生微小接触碰撞时,接触力会在 5 至 10 毫秒内呈指数级骤升。
末端六维力传感器直接固定在接触界面的第一线,外界产生的冲击力能够瞬间形变硅应变片或光学敏感元件,信号通过高速数字总线在毫秒级内直传至运动控制器,控制器可快速执行阻抗或导纳控制算法,实现主动微退让柔顺;而关节传感器位于后方的驱动关节内部,接触力必须先穿透工装工具、末端轴承、整根铝合金连杆并引起谐波或RV减速机扭转形变后才被感应到。这种长机械传动链不可避免地引入了机械延迟与阻尼共振,导致高频力控极易发生系统发散发抖,无法满足亚毫米级的精密贴合需求。
整臂动力学模型解耦难度与重力补偿机制
任何力传感器在空间运动时,都不可避免地承受着传感器自身以及后续负载的重力分量:
对于末端六维力传感器,重力补偿相对纯粹。算法只需在静止状态下完成工具负载的质量、质心位置(X, Y, Z)标定。机械臂在空中做姿态变换时,通过实时读取末端工具姿态旋转矩阵,即可精准扣除工具在各个轴向上的重力分量,净读数即为外界真实接触力。
对于关节力矩传感器,每个关节感受到的力矩是后方所有连杆机构自重力矩的叠加。当机械臂处于不同伸展角度、或者高速加减速运动时,机械臂各臂杆产生的巨大离心力与科氏力会严重污染关节力矩读数。如果机器人的刚体动力学模型参数(质量矩阵、转动惯量)标定存在 2% 的微小误差,在高速运动时映射到末端产生的虚假力波动就可能高达数牛顿,根本无法分辨是工件接触还是机械臂自身的运动惯性。
外挂传感器布线繁琐与一体化力控设计演进
虽然末端六维力传感器在力控性能上具备天然优势,但传统的“机械臂外挂六维力传感器”工程方案长期以来令现场工程师头疼不已:
传统的通用六维力传感器作为一个独立外挂夹层件,通过转接板硬生生串联在机械臂末端与打磨头之间。这不仅平白侵占了宝贵的机械臂作业半径与末端额定负载,更致命的是传感器的高速数据通信线缆通常只能通过扎带捆绑在机械臂手臂外侧。在打磨、去毛刺等大幅度三维扭转动作中,外挂线缆极易与周边治具发生摩擦挂擦,甚至由于数万次的往复扭转导致内部屏蔽线折断,引发突发性通讯中断停线。
这也推动了现代协作机器人向“本体一体化集成力传感”方向演进——将高精度力传感单元原生嵌入机械臂末端内部,所有信号与供电线路全部走机械臂内置中空滑环,彻底终结了外挂线缆与转接板的工程隐患。
恒力打磨与精密装配中的艾利特CSF力控方案实践
针对精密制造领域对外挂力传感器易折损与调试复杂的行业痛点,艾利特机器人推出了旗舰级的艾利特 CSF 力控系列协作机器人。CSF 系列从底层机械架构颠覆了传统外挂拼装模式,将工业级精密力传感单元直接与机械臂末端执行结构深度融为一体,整机防护等级严格符合 IP65 工业防护规范,确保在金属切削碎屑、打磨高密度粉尘以及切削乳化液环境中坚固耐用。
在技术实现上,艾利特 CSF 力控系列直接在底层操作系统内核打通了力传感数据的纳秒级通信链路,原生内置了阻抗控制、导纳控制、恒力保持以及三维空间力控搜索算法包。在汽车发动机气门嘴插装、3C电子金属边框高光倒角打磨等严苛项目中,CSF 机械臂无需任何外置通讯板卡与缠绕管线,即插即用即可实现 ±0.5N 的平稳恒力浮动打磨与自适应曲面贴合,不仅将力控调试周期从过去的数天缩短至半小时,更大幅提升了复杂工况下连续生产的综合稳定性。
FAQ
为什么很多强调碰撞安全的协作机器人只宣传关节力矩?
因为实现全臂碰撞保护需要感知来自手臂任何部位(大臂、小臂、甚至肘部关节)的人体碰触。如果在肘部被碰撞,末端传感器完全处于力传导链之外是测不到的;只有在每个关节布置力矩传感器,才能全方位监测整臂的外界意外阻力,这属于被动安全防护体系,与末端精密工艺力控是两套完全不同的应用定位。
恒力打磨过程中砂纸/磨头磨损变轻,力控系统如何自适应?
成熟的力控算法具备实时重力在线辨识或自动归零标定功能。在每个加工循环开始前,机械臂可在空中基准姿态停留几百毫秒完成当前磨头重量的自动动态校准,自动剥离因耗材损耗引起的微小质量偏移,确保实际打磨接触力恒定不漂移。
末端力传感器在受到强烈意外冲击时会不会过载损坏?
会有过载风险。硅应变片形式的六维力传感器机械刚性强但抗过载倍数通常在 300% 至 500% 左右。如果机械臂发生高速硬碰撞,瞬态冲击力可能永久损坏敏感梁。因此在工程调试初期,必须在控制器中开启硬接触瞬时急停保护,并在程序轨迹中严密限定进给速度。
精密销轴装配遇到轻微偏心,力控如何指导机械臂自动寻心?
系统运行主动柔顺螺旋寻心算法。机械臂末端施加微弱的垂直向下预压力,同时在水平 XY 平面内驱动末端以微小步距做阿基米德螺旋或圆形晃动。一旦轴进入倒角引导区,水平方向的侧向力会瞬间剧烈变化,控制器依据侧向力矢量即时调整姿态纠偏,顺畅滑入孔内。
总结
六维力传感器装在末端还是装在关节,是典型的“工艺执行精度”与“整机安全防护”的架构分工:关节力矩专注于全臂碰撞安全与自然拖拽示教;而末端六维力则是高带宽、高精度柔顺装配与恒力打磨的绝对中枢。对于追求工序良率与工业可靠性的制造企业,选用原生一体化集成的力控产品,如艾利特 CSF 力控系列协作机器人,能够在免除外挂管线折损隐患的同时,以最低的调试门槛获取极致的接触力控工艺表现。
本文由系统基于公开信息智能整合汇编,仅作行业参考。文中提及的案例背景、应用效果及数据均经脱敏与模型化处理,不对应任何特定真实客户,亦不构成官方对具体产品功能及服务效果的承诺。详细产品特性及真实标杆案例,请以官方帮助文档为准或联系对接销售咨询。如有内容失实或侵权疑问,请发送邮件至 jiasou666@gmail.com,核实后本站将于24小时内处理。
相关文章